Thiết kế Đồ gá Thủy lực cho Gia công Tự động Vỏ Bánh đà Ô tô
Gia công chi tiết vỏ bánh đà ô tô thành mỏng thường gặp thách thức lớn về kiểm soát biến dạng và rung động. Bài viết này phân tích chi tiết thiết kế đồ gá thủy lực sử dụng cơ cấu định tâm tự động và hệ thống gối đỡ phụ, giúp đảm bảo độ ổn định kích thước trong quá trình gia công CNC, đồng thời hỗ trợ tích hợp robot với thời gian phụ trợ chỉ 16,6 giây.
Ngành công nghiệp sản xuất ô tô đang trải qua bước chuyển mình mạnh mẽ từ các dây chuyền chuyển giao cứng nhắc (Transfer Lines) sang hệ thống sản xuất linh hoạt (FMS). Khi các mẫu xe liên tục được cập nhật để đáp ứng nhu cầu về hiệu suất và thẩm mỹ, dây chuyền sản xuất đòi hỏi khả năng thích ứng cao. Gia công cơ khí hiện đại phụ thuộc nhiều vào các trung tâm gia công CNC tích hợp robot công nghiệp, trong đó tính linh hoạt và hiệu quả của hệ thống thường được quyết định bởi thiết kế của đồ gá (Fixture) chuyên dụng.
Bài viết này phân tích các thách thức kỹ thuật trong việc gia công vỏ bánh đà (Flywheel Shell) và trình bày giải pháp đồ gá thủy lực được thiết kế cho quy trình tự động hóa, đảm bảo độ chính xác cao và tối ưu hóa thời gian chu kỳ.
1. Phân tích Chi tiết và Thách thức Kỹ thuật
Vỏ bánh đà là một bộ phận kết cấu quan trọng nằm giữa động cơ và hộp số. Nó kết nối lốc máy với các te dầu, chứa cụm bánh đà và đảm bảo sự đồng tâm của hệ thống truyền động.
Đặc điểm Hình học và Vật liệu
Vỏ bánh đà thường là chi tiết đúc bằng gang hoặc hợp kim nhôm, có cấu trúc dạng chậu.
- Kích thước: Đường kính khoảng Ø500mm và chiều cao 200mm.
- Cấu trúc: Hình học phức tạp với độ dày thành không đồng đều. Chi tiết bao gồm các phần kết cấu dày (khoảng 40mm) xen kẽ với các vùng thành mỏng (4-5mm).
- Yêu cầu gia công: Chi tiết có hai mặt lắp ghép lớn kết nối động cơ và bộ ly hợp, yêu cầu độ phẳng (Flatness) và độ bóng bề mặt rất cao để đảm bảo khả năng làm kín và độ ổn định cơ học.
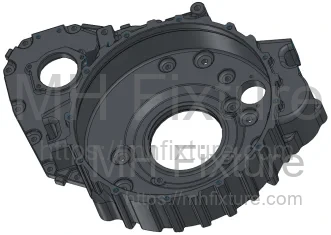 Hình 1: Mô hình 3D của vỏ bánh đà ô tô
Thách thức trong Gia công
Do diện tích bề mặt lớn và cấu trúc thành mỏng, chi tiết này đặc biệt nhạy cảm với các vấn đề sau:
- Biến dạng khi kẹp (Clamping Deformation): Lực kẹp hướng tâm quá lớn có thể làm méo các thành mỏng. Khi nhả kẹp sau gia công, chi tiết đàn hồi trở lại dẫn đến sai số kích thước.
- Rung chấn (Chatter): Độ cứng vững không đủ ở các vùng trung tâm thành mỏng có thể gây ra rung động tự kích trong quá trình phay mặt.
- Khó khăn trong định vị: Bề mặt phôi đúc không đều gây khó khăn cho việc thiết lập chuẩn (Datum) nhất quán.
2. Chiến lược Kẹp chặt và Nguyên lý Định vị
Để đảm bảo chất lượng gia công, thiết kế đồ gá tuân thủ nghiêm ngặt "Nguyên lý định vị 6 điểm" đồng thời giải quyết vấn đề độ cứng vững của phôi.Sự tương tác lực tinh vi này là tiêu chuẩn cốt lõi trong các giải pháp đồ gá thủy lực CNC tùy chỉnh của chúng tôi, đảm bảo sản xuất không lỗi cho các vật đúc phức tạp.
Sơ đồ Định vị
Do hình dạng phôi không đều, cơ cấu định tâm tự động được sử dụng để định vị theo phương r.
- Chuẩn chính (Primary Datum): Ba điểm đỡ chính (theo trục Z) xác định mặt phẳng gia công.
- Định tâm (Centering): Sử dụng trục bung (Expanding Mandrel) hoặc thiết bị định tâm thủy lực để định vị lỗ trung tâm, xác định tâm hình học.
- Định hướng góc: Cơ cấu đẩy theo phương Y giúp hạn chế bậc tự do xoay của chi tiết.
Logic Kẹp và Chống rung
Để chịu được lực cắt mà không gây biến dạng, đồ gá sử dụng sự kết hợp giữa kẹp chính và gối đỡ phụ:
- Kẹp chính: Ba xi lanh kẹp xoay (Swing Clamps) thủy lực tác động lực trực tiếp ngay phía trên các điểm đỡ chính.
- Gối đỡ phụ (Auxiliary Support): Để triệt tiêu rung động và ngăn ngừa biến dạng ở vùng thành mỏng, bốn gối đỡ thủy lực (Work Supports) được bố trí. Nguyên lý hoạt động: Các gối đỡ này vươn lên tiếp xúc với phôi sau khi đã định vị xong, sau đó khóa cứng vị trí trước khi kẹp phụ hoạt động.
- Kẹp phụ: Ba điểm kẹp bổ sung hoạt động phối hợp với các gối đỡ để tối đa hóa độ cứng vững cho hệ thống.
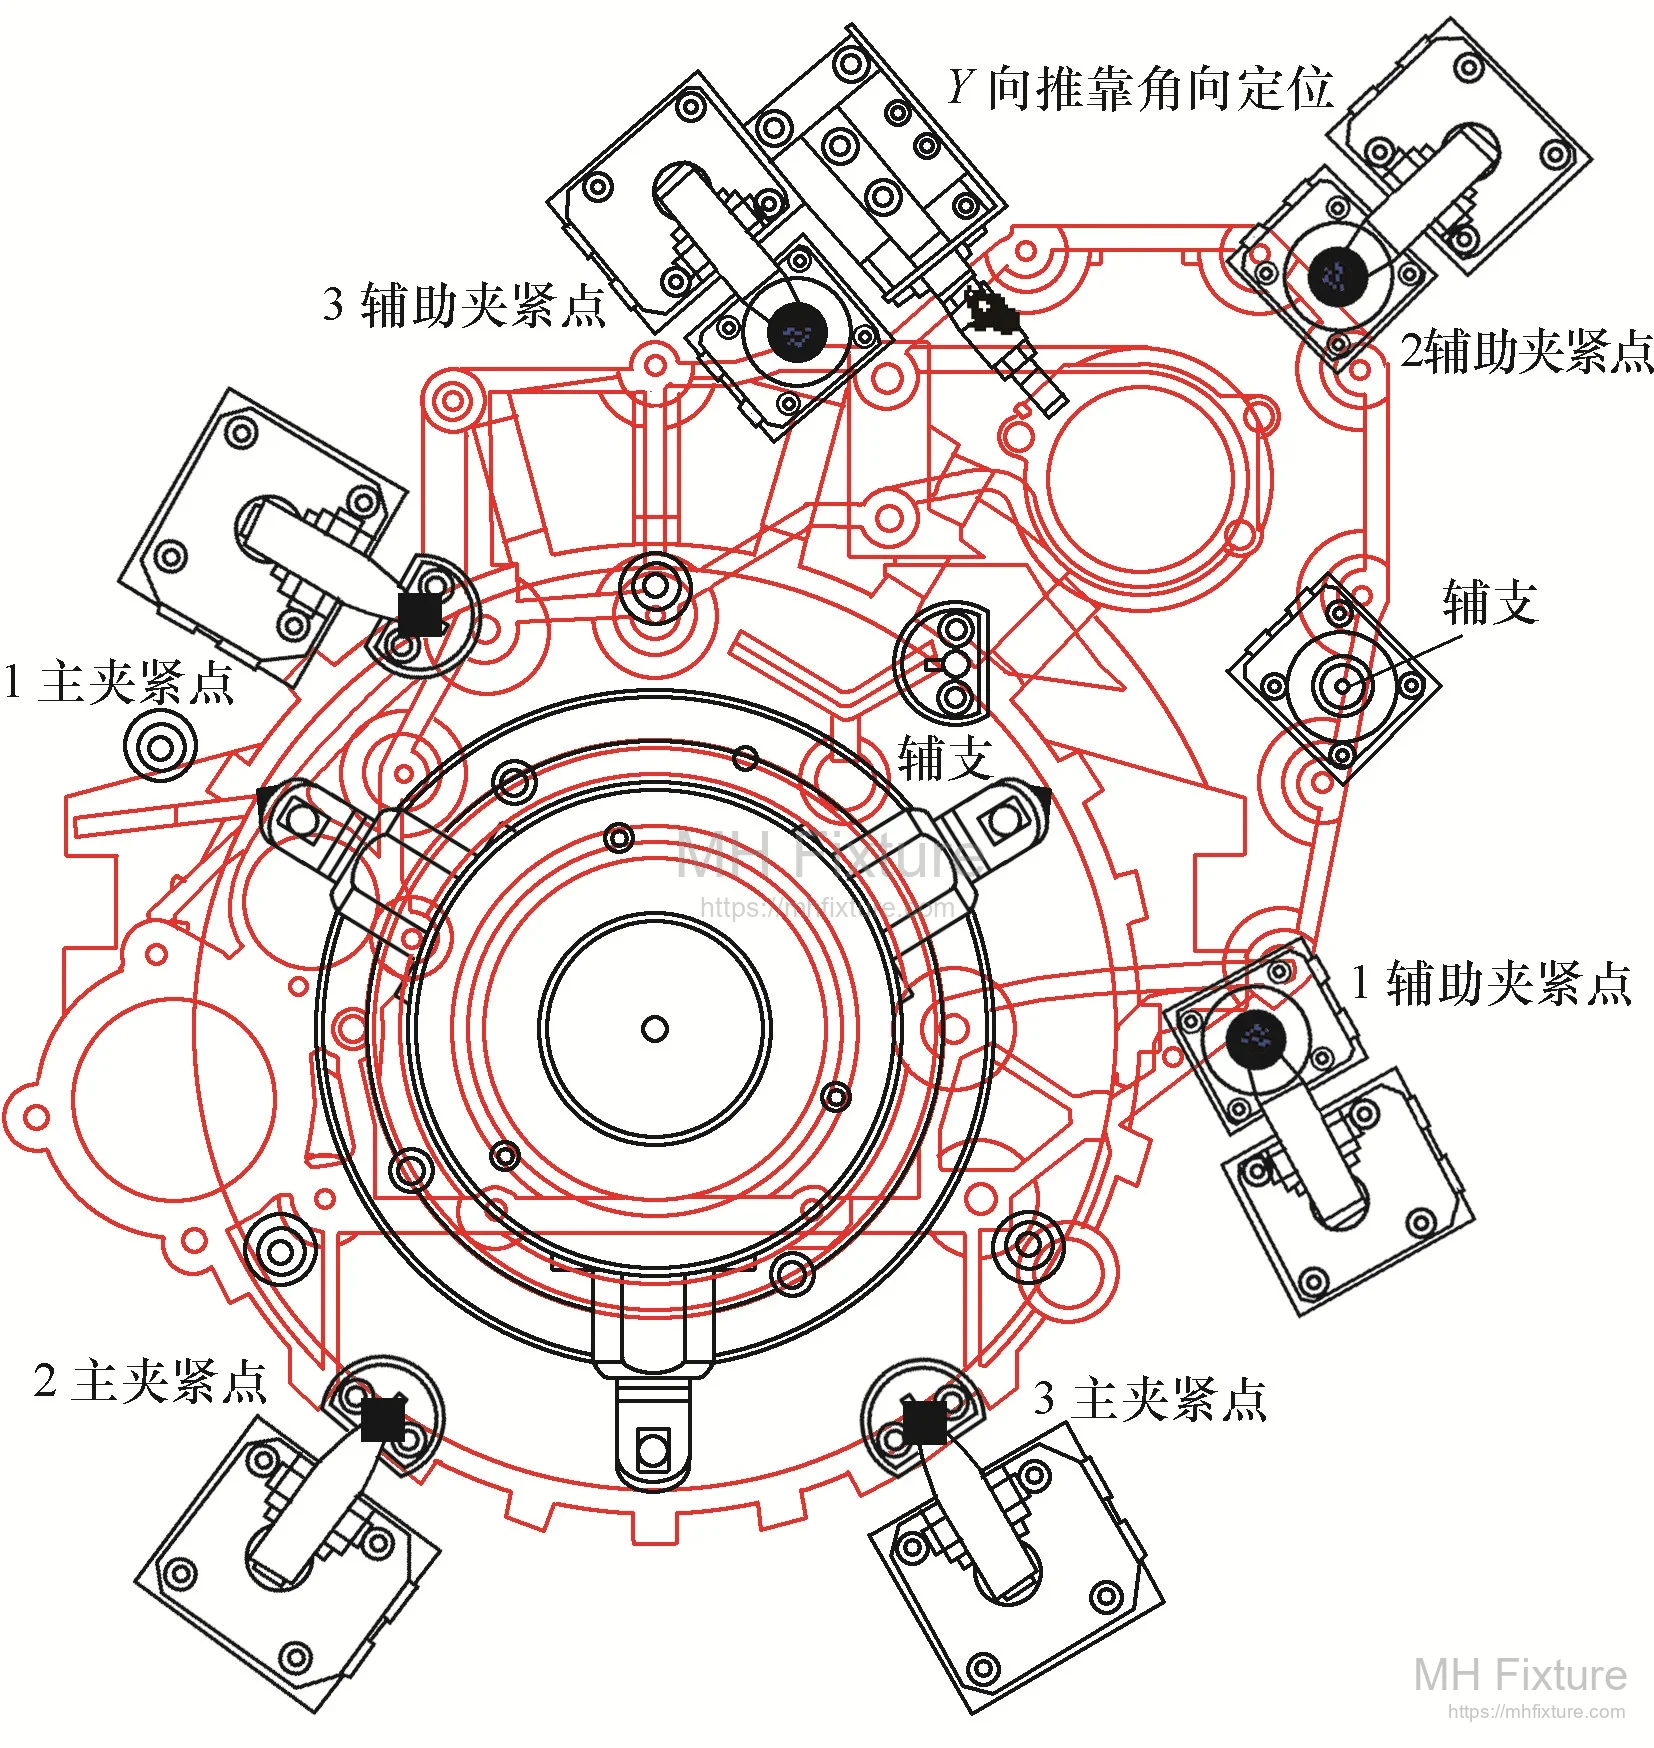 Hình 2: Sơ đồ bố trí định vị và kẹp chặt
3. Thiết kế Kết cấu Đồ gá
Đồ gá được thiết kế như một cụm thủy lực độc lập, tương thích với các trung tâm gia công đứng CNC.
Các Thành phần Chính
- Thân đồ gá (16): Đế được mài chính xác với các chốt định vị tiêu chuẩn để lắp đặt nhanh chóng lên bàn máy.
- Thiết bị định tâm (1): Xi lanh thủy lực điều khiển chuyển động dọc để bung kẹp lỗ trung tâm.
- Phần tử kẹp:
- Kẹp chính (3, 4): Xi lanh thủy lực dẫn động tay kẹp xoay.
- Gối đỡ phụ (5, 9, 12, 13): Gối đỡ thủy lực tự lựa, khóa cứng ngay khi tiếp xúc.
- Kẹp phụ (6, 10): Kẹp bổ sung để cố định các vùng biên.
- Kiểm tra vị trí (Seating Verification): Hệ thống cảm biến khí (Air Gap Sensor) tích hợp giúp xác nhận phôi đã nằm chuẩn xác trên các điểm định vị trước khi bắt đầu chu trình máy.
 Hình 3: Chi tiết lắp ráp đồ gá và chú thích thành phần
(1. Thiết bị định tâm, 2. Chốt hạn vị, 3/10. Xi lanh kẹp, 4/6. Tay kẹp, 5/9/12/13. Xi lanh gối đỡ phụ, 7. Xi lanh định hướng góc, 15. Thiết bị set dao)
4. Tích hợp Tự động hóa và Trình tự Hoạt động
Đồ gá được thiết kế để tích hợp hoàn toàn với hệ thống robot cấp/nhả phôi. Các mạch thủy lực và khí nén bên trong kết nối với máy công cụ thông qua khớp nối xoay hoặc đầu nối nhanh.
Trình tự Vận hành (Operational Sequence)
Tổng thời gian phụ trợ không gia công (cấp phôi, kẹp, tháo phôi) được tối ưu hóa chỉ còn 16,6 giây. Trình tự cụ thể như sau:
- Robot cấp phôi: Cánh tay robot đặt phôi thô vào đồ gá.
- Định vị sơ bộ: Thiết bị định tâm mở rộng/nâng lên để định vị lỗ tâm.
- Định hướng: Xi lanh góc đẩy chi tiết vào chốt chặn xoay.
- Kẹp chính: Các tay kẹp chính hoạt động để cố định phôi.
- Kiểm tra khí (Air Check): Cảm biến khí nén kiểm tra độ khít của phôi. Nếu tín hiệu đạt, chu trình tiếp tục.
- Gối đỡ tham gia: Các gối đỡ phụ vươn lên chạm phôi và khóa thủy lực, tạo điểm tỳ cứng mà không làm nâng phôi.
- Kẹp phụ: Các kẹp phụ hoạt động để khóa lần cuối.
- Gia công: Máy CNC thực hiện chương trình cắt gọt.
- Tháo phôi: Trình tự đảo ngược để robot lấy thành phẩm ra.
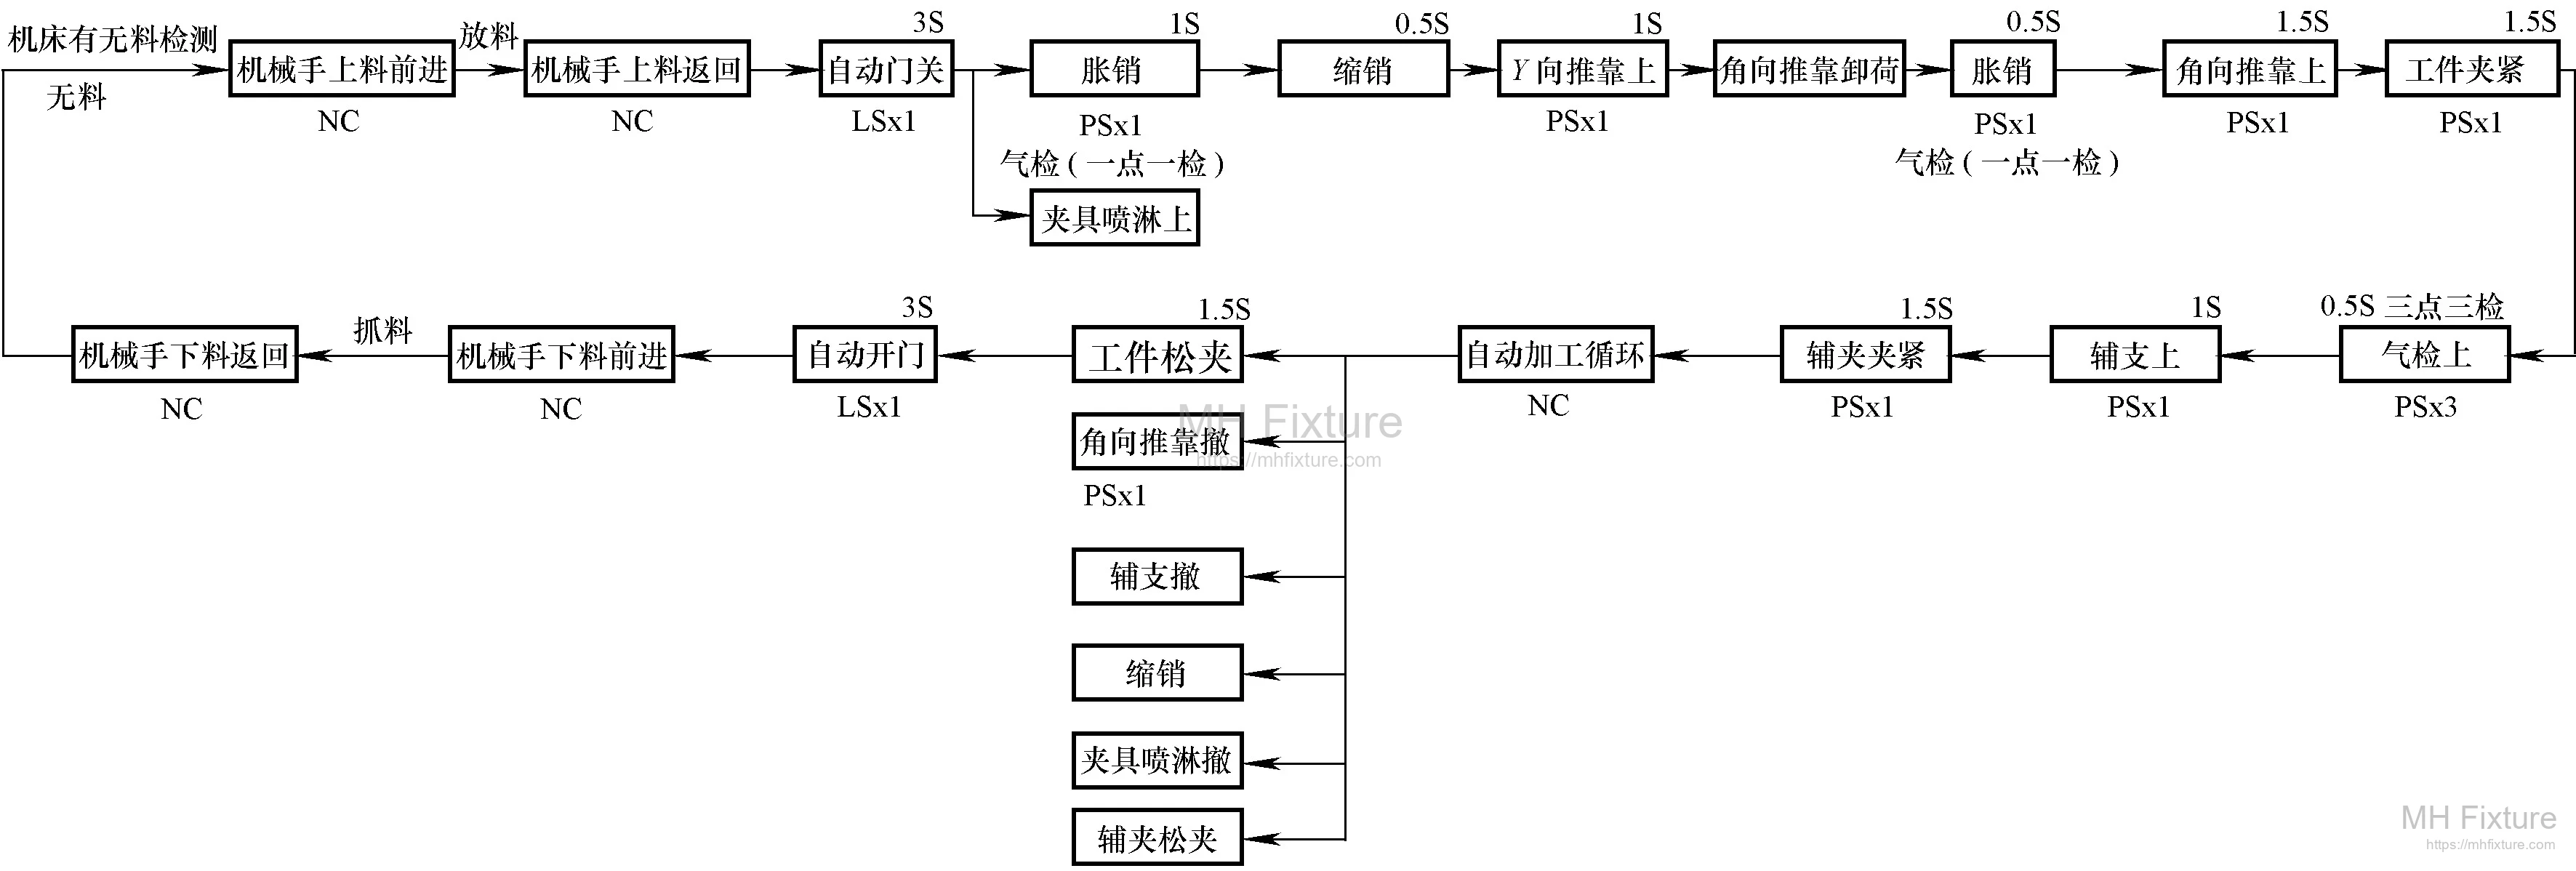 Hình 4: Sơ đồ logic tự động hóa và dòng tín hiệu
5. Kết luận Kỹ thuật
Thiết kế đồ gá thủy lực này đã giải quyết thành công mâu thuẫn giữa kiểm soát biến dạng và hiệu suất sản xuất vỏ bánh đà. Bằng cách kết hợp công nghệ định tâm tự động với hệ thống gối đỡ phụ vững chắc, thiết kế đạt được:
- Ổn định quy trình: Loại bỏ hoàn toàn biến dạng đàn hồi do kẹp, giữ dung sai độ phẳng trong phạm vi kiểm soát chặt chẽ.
- Hiệu suất cao: Rút ngắn thời gian phụ trợ xuống 16,6 giây thông qua tích hợp robot liền mạch.
- Đảm bảo chất lượng: Tính năng kiểm tra khí nén tích hợp giúp ngăn ngừa lỗi gia công do phôi gá đặt không chuẩn.
Kết quả vận hành thực tế cho thấy tỷ lệ đạt chất lượng ngay lần đầu (First-pass yield) gần như 100%, chứng minh hiệu quả của giải pháp này trong môi trường sản xuất linh kiện ô tô thông minh, sản lượng lớn.
Nếu bạn đang tìm cách tích hợp các thiết bị gá kẹp hiệu suất cao tương tự vào hệ thống FMS của mình, MH Fixture cung cấp dịch vụ thiết kế và sản xuất đồ gá ô tô chuyên nghiệp để đáp ứng các mục tiêu thời gian chu kỳ cụ thể của bạn.