Desain Fixture Hidrolik untuk Pemesinan Otomatis Flywheel Shell Otomotif
Proses pemesinan *flywheel shell* otomotif berdinding tipis memiliki tantangan besar terkait deformasi dan kontrol getaran. Artikel ini mengulas secara rinci desain *fixture* hidrolik yang menggunakan pemusatan otomatis dan penopang tambahan (*auxiliary supports*) untuk menjamin stabilitas dimensi selama operasi CNC. Solusi terintegrasi ini mendukung otomasi robotik dengan waktu siklus non-pemesinan hanya 16,6 detik.
Sektor manufaktur otomotif telah mengalami transisi signifikan dari jalur transfer kaku (rigid transfer lines) menuju sistem manufaktur fleksibel (FMS). Seiring dengan pembaruan model kendaraan yang cepat untuk memenuhi tuntutan performa dan estetika, lini produksi memerlukan adaptabilitas tinggi. Pemesinan modern kini sangat bergantung pada pusat pemesinan CNC (Machining Centers) yang terintegrasi dengan robot industri, di mana fleksibilitas sistem sering kali bergantung pada desain alat bantu pencekam (workholding fixtures) yang berdedikasi.
Artikel ini menganalisis tantangan teknis dalam pemesinan flywheel shell (rumah roda gila) otomotif dan menyajikan solusi fixture hidrolik tangguh yang dirancang untuk otomasi, presisi tinggi, dan waktu siklus minimal.
1. Analisis Komponen dan Tantangan Teknis
Flywheel housing atau cangkang roda gila adalah komponen struktural kritis yang terletak di antara mesin dan gearbox. Komponen ini menghubungkan bak engkol (crankcase) ke panci oli (oil pan), menampung rakitan roda gila, dan memastikan keselarasan sistem transmisi.
Karakteristik Geometri dan Material
Flywheel shell umumnya merupakan komponen coran besi atau paduan aluminium dengan struktur menyerupai baskom.
- Dimensi: Diameter sekitar Ø500mm dan tinggi 200mm.
- Struktur: Geometri kompleks dengan ketebalan dinding yang tidak seragam. Dinding bervariasi secara signifikan, mulai dari bagian struktural tebal (sekitar 40mm) hingga area dinding tipis (4-5mm).
- Persyaratan Pemesinan: Komponen ini memiliki dua permukaan penyambung besar yang menghubungkan mesin dan kopling, yang memerlukan kerataan (flatness) dan kehalusan permukaan tinggi untuk memastikan penyegelan dan stabilitas mekanis yang tepat.
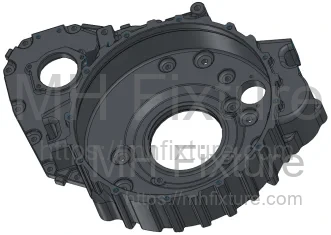 Gambar 1: Model 3D Flywheel Shell Otomotif
Tantangan Pemesinan
Karena luas permukaan yang besar dan struktur dinding tipis, komponen ini sangat rentan terhadap:
- Deformasi Pencekaman (Clamping Deformation): Gaya radial yang berlebihan dapat mendistorsi dinding tipis, menyebabkan dimensi di luar toleransi (out-of-tolerance) setelah fixture dilepas.
- Getaran Pemesinan (Chatter): Kekakuan (rigidity) yang tidak memadai di bagian tengah yang tipis dapat menyebabkan getaran selama proses face milling.
- Kompleksitas Penentuan Posisi: Bentuk coran yang tidak beraturan menyulitkan penetapan datum (titik referensi) yang konsisten.
2. Strategi Pencekaman dan Prinsip Lokasi
Untuk menjamin kualitas pemesinan, desain fixture berfokus pada "Prinsip Lokasi Enam Titik" (Six-Point Location Principle) sambil mengatasi masalah kekakuan yang melekat pada benda kerja.Interaksi gaya yang canggih ini adalah standar inti dalam solusi fixture hidrolik CNC khusus kami, memastikan manufaktur tanpa cacat untuk pengecoran yang kompleks.
Skema Penentuan Lokasi (Locating Scheme)
Mengingat bentuknya yang tidak beraturan, mekanisme pemusatan otomatis digunakan untuk penentuan posisi radial.
- Datum Utama: Tiga titik tumpu utama (sumbu Z) menentukan bidang pemesinan.
- Pemusatan (Centering): Mandrel pengembang atau perangkat pemusatan hidrolik menempatkan lubang tengah, menetapkan pusat geometris.
- Orientasi Sudut: Mekanisme dorong arah Y membatasi rotasi benda kerja.
Logika Pencekaman dan Penopang
Untuk menahan gaya potong tanpa memicu deformasi, fixture menggunakan kombinasi klem utama dan penopang tambahan:
- Klem Utama (Main Clamping): Tiga klem ayun hidrolik (hydraulic swing clamps) utama memberikan gaya tekan langsung di atas titik tumpu utama.
- Penopang Tambahan (Auxiliary Support): Untuk meredam getaran dan mencegah deformasi di area tipis, empat work supports hidrolik digunakan. Prinsip kerjanya: penopang ini menyentuh benda kerja setelah diposisikan tetapi sebelum klem tambahan diterapkan, lalu mengunci posisinya.
- Klem Tambahan (Auxiliary Clamping): Tiga titik klem tambahan bekerja bersama dengan penopang untuk memaksimalkan kekakuan.
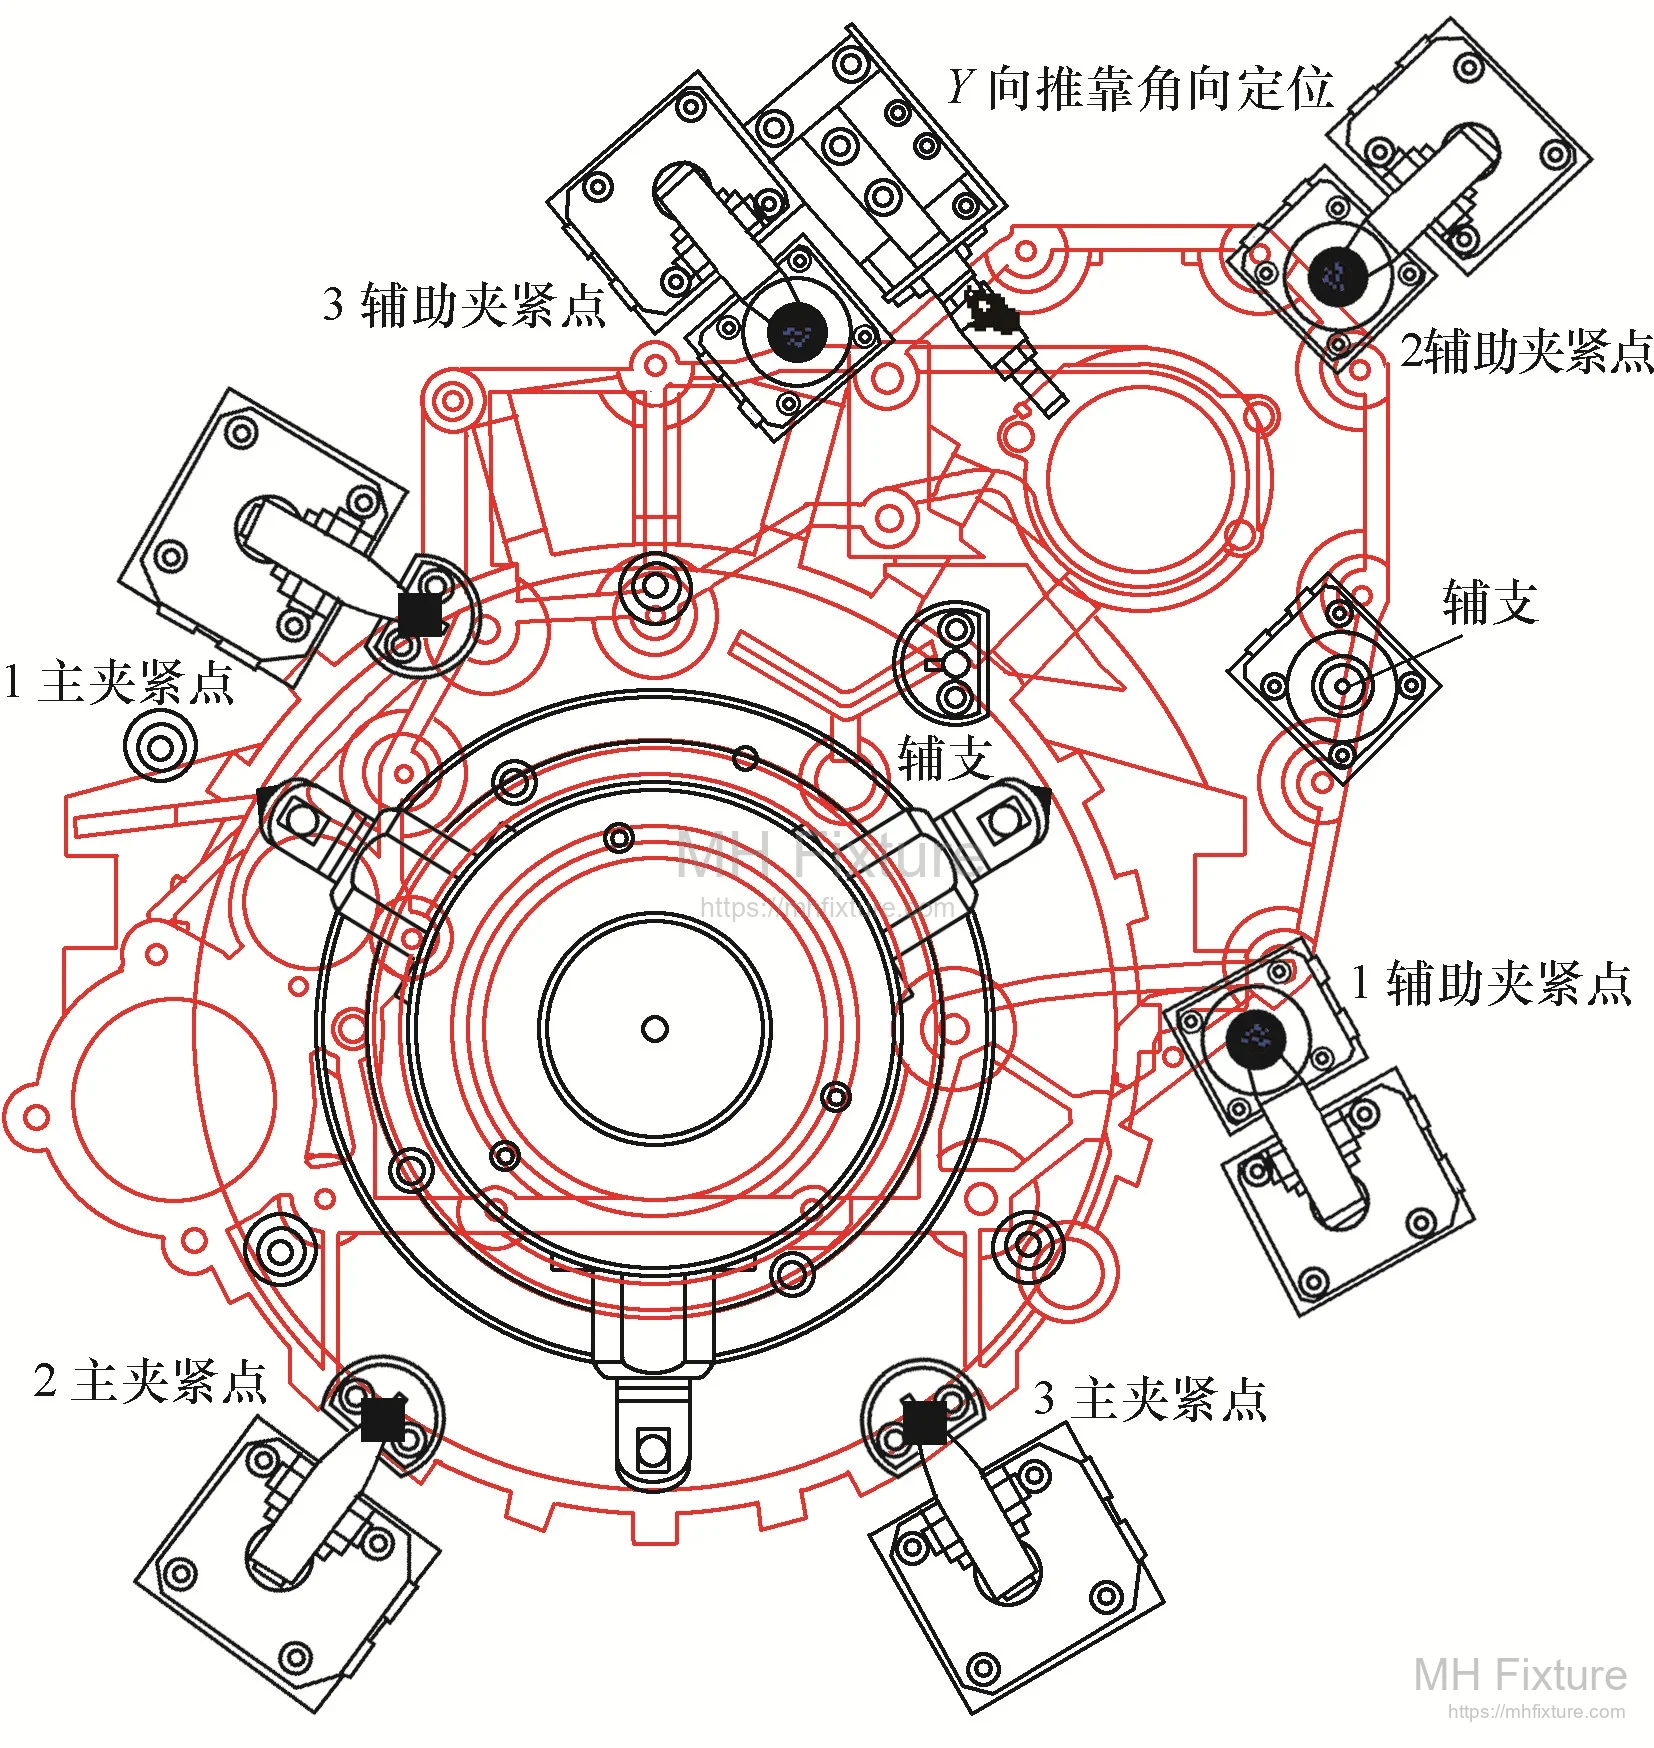 Gambar 2: Tata Letak Penentuan Posisi dan Pencekaman
3. Desain Struktural Fixture
Fixture ini dirancang sebagai unit hidrolik mandiri yang kompatibel dengan pusat pemesinan vertikal CNC (VMC).
Komponen Kunci
- Basis (16): Bodi fixture yang digerinda presisi dengan pasak penyelarasan standar untuk pemasangan cepat di meja mesin.
- Perangkat Pemusatan (1): Silinder hidrolik menggerakkan gerakan vertikal untuk mencekam pusat benda kerja.
- Elemen Pencekaman:
- Klem Utama (3, 4): Silinder hidrolik yang menggerakkan lengan klem ayun.
- Penopang Tambahan (5, 9, 12, 13): Penopang hidrolik yang menyesuaikan diri (self-adjusting) dan mengunci posisi saat kontak terjadi.
- Klem Tambahan (6, 10): Klem sekunder untuk mengamankan keliling luar.
- Verifikasi Dudukan (Seating Verification): Sistem sensor angin (pneumatic check) terintegrasi memastikan benda kerja duduk rata pada lokator sebelum siklus mesin dimulai.
 Gambar 3: Detail Perakitan Fixture dan Identifikasi Komponen
(1. Perangkat Pemusatan, 2. Kolom Pembatas, 3/10. Silinder Klem, 4/6. Klem/Plate, 5/9/12/13. Silinder Penopang Tambahan, 7. Silinder Sudut, 15. Perangkat Tool Setting)
4. Integrasi Otomasi dan Urutan Siklus
Fixture ini dirancang untuk integrasi penuh dengan sistem pemuatan/bongkar robotik. Sirkuit hidrolik dan pneumatik internal terhubung ke mesin melalui rotary joint atau antarmuka pemutus cepat (quick-disconnect interface).
Urutan Operasional
Total waktu siklus non-pemesinan (pemuatan, pencekaman, pembongkaran) dioptimalkan menjadi 16,6 detik. Urutannya adalah sebagai berikut:
- Pemuatan Robot: Manipulator menempatkan coran mentah ke dalam fixture.
- Penentuan Posisi Awal: Perangkat pemusatan mengembang/naik untuk menempatkan lubang.
- Orientasi: Silinder sudut mendorong benda kerja ke stop rotasi.
- Pencekaman Utama: Klem utama mengunci (engage).
- Pemeriksaan Dudukan (Air Check): Sensor pneumatik memverifikasi benda kerja duduk dengan benar. Jika berhasil, siklus berlanjut.
- Penguncian Penopang: Penopang tambahan (auxiliary supports) memanjang dan mengunci untuk memberikan kekakuan tanpa mengangkat benda kerja.
- Pencekaman Akhir: Klem tambahan mengunci.
- Pemesinan: Siklus CNC berjalan.
- Pembongkaran: Urutan berbalik untuk pengambilan oleh robot.
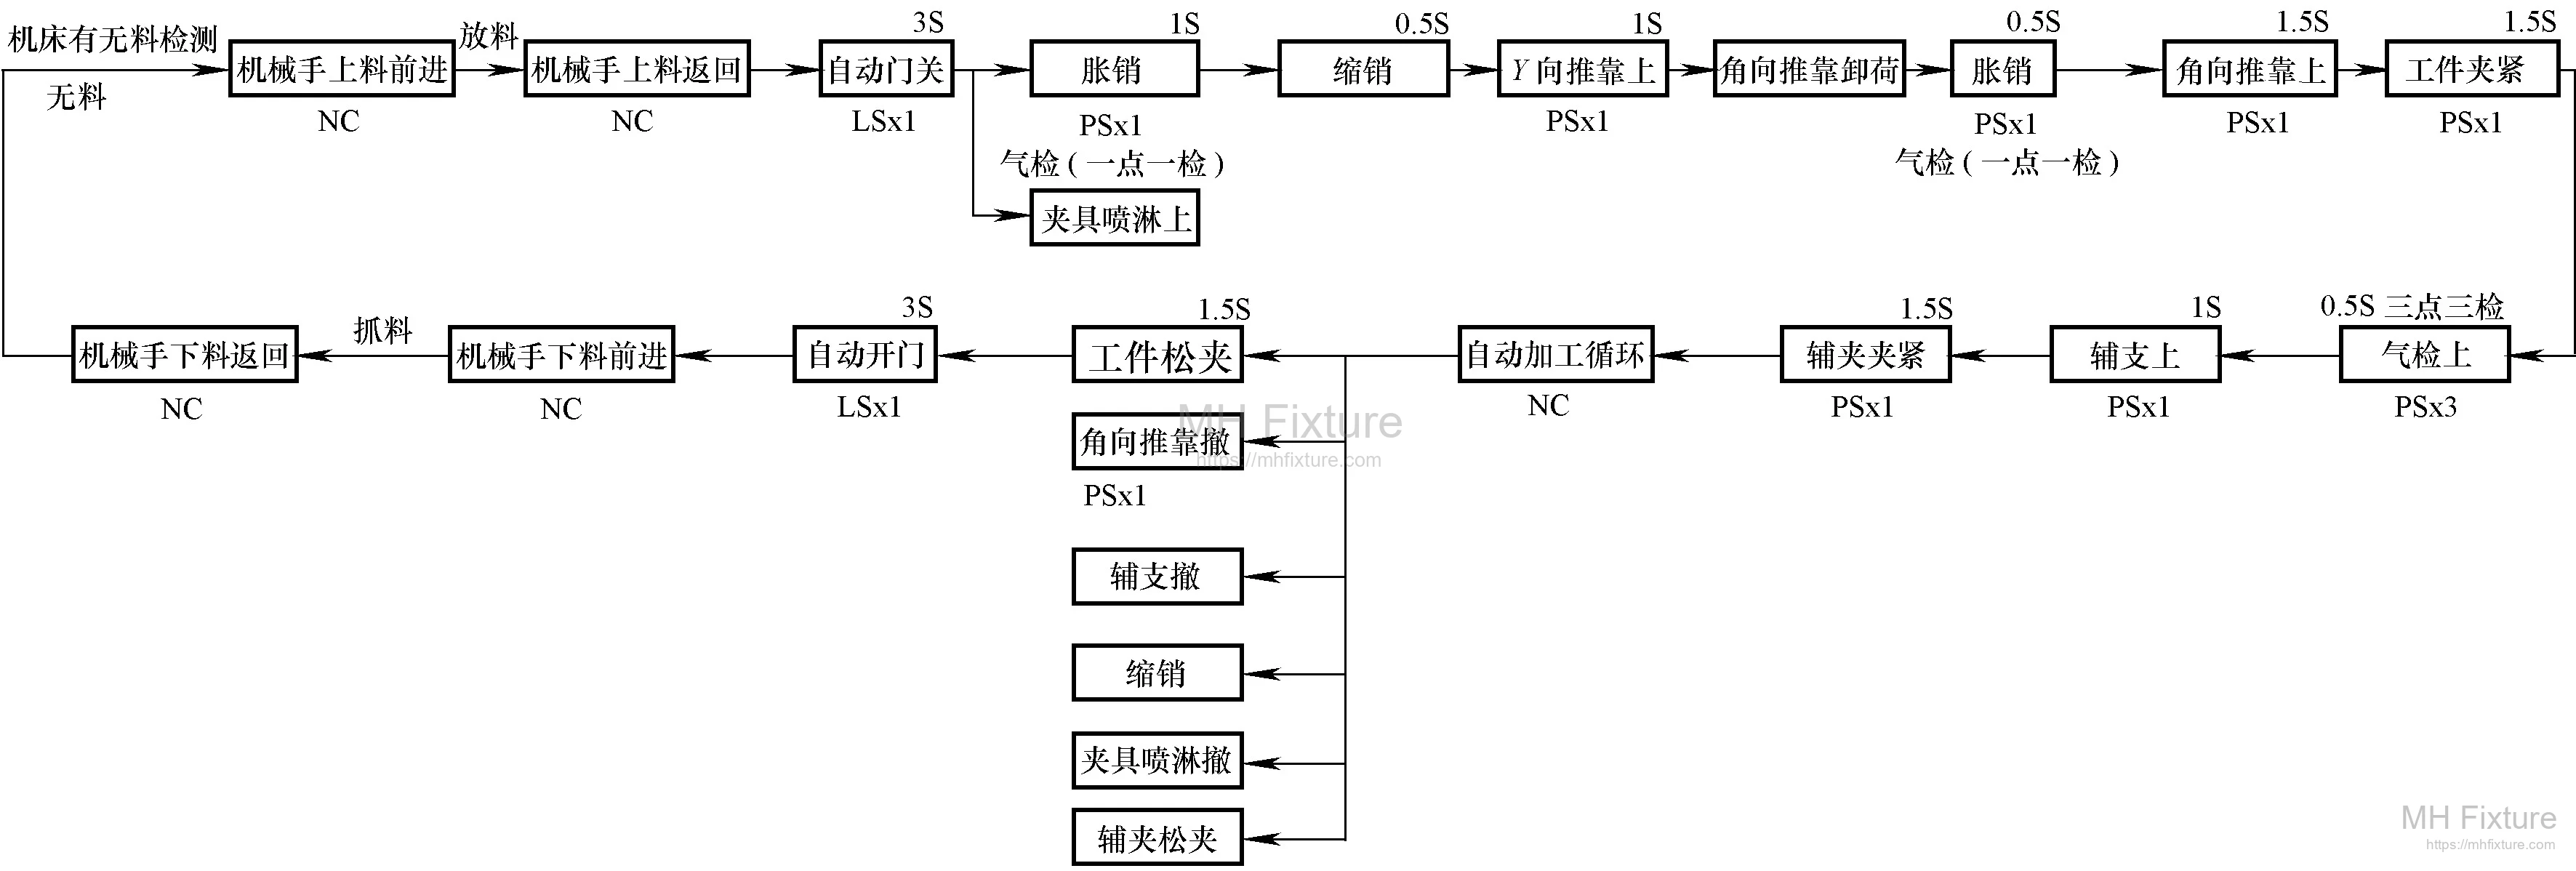 Gambar 4: Logika Otomasi dan Diagram Alir Sinyal
5. Kesimpulan Teknis
Desain fixture hidrolik ini berhasil mengatasi tantangan deformasi dan efisiensi yang terkait dengan manufaktur flywheel shell. Dengan menggabungkan pemusatan otomatis dan sistem penopang tambahan yang kokoh, desain ini mencapai:
- Stabilitas Proses: Penghapusan distorsi akibat pencekaman, menjaga toleransi kerataan yang ketat.
- Efisiensi Tinggi: Pengurangan waktu siklus non-potong menjadi 16,6 detik melalui integrasi robotik yang mulus.
- Jaminan Kualitas: Deteksi dudukan pneumatik terintegrasi mencegah kesalahan pemesinan yang disebabkan oleh pemuatan yang tidak tepat (improper loading).
Uji validasi telah menunjukkan tingkat penerimaan hasil pertama (first-pass yield) mendekati 100%, membuktikan efektivitas desain ini untuk lingkungan manufaktur otomotif cerdas bervolume tinggi.
Jika Anda ingin mengintegrasikan workholding efisiensi tinggi serupa ke dalam FMS Anda, MH Fixture menawarkan desain dan manufaktur fixture otomotif ahli untuk memenuhi target waktu siklus spesifik Anda.