汽车飞轮壳自动化加工液压夹具设计
针对汽车飞轮壳薄壁结构易变形、加工震动大等难题,本文详细解析了一套基于自动化生产的液压夹具设计方案。该方案采用自动定心与液压辅助支撑技术,有效保证了加工尺寸稳定性,并实现了与机器人协同作业,非切削辅助时间仅需16.6秒。
随着汽车制造行业从传统的刚性自动线向柔性制造系统(FMS)转型,生产线对适应多车型快速换产的需求日益迫切。现代机械加工严重依赖集成工业机器人的CNC加工中心,而整个系统的柔性与效率,往往取决于专用工装夹具(Fixture)的设计水平。
本文将深入分析汽车飞轮壳(Flywheel Shell)加工中的工程挑战,并提出一种专为自动化生产设计的高精度液压夹具解决方案,旨在解决薄壁易变形问题并显著缩短生产节拍。
1. 零件工艺分析与工程挑战
飞轮壳是位于发动机与变速箱之间的关键结构件,其作用是连接曲轴箱与油底壳,内置飞轮总成,并确保传动系统的同轴度。
几何结构与材料特性
飞轮壳通常为铸铁或铝合金铸件,呈现典型的“盆状”结构。
- 尺寸规格: 直径约 Ø500mm,高度约 200mm。
- 结构特点: 几何形状复杂,壁厚分布极不均匀。既有厚实的结构加强区(约40mm),也有极薄的壁板区(4-5mm)。
- 加工要求: 零件两端连接发动机和离合器的大平面需具备极高的平面度和表面粗糙度,以确保密封性和装配稳定性。
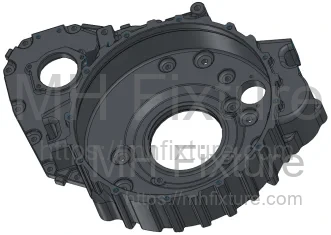 图1:汽车飞轮壳3D数模
加工难点
由于零件表面积大且壁厚较薄,工艺规划面临以下核心挑战:
- 装夹变形(Clamping Deformation): 过大的径向夹紧力会导致薄壁区域发生弹性变形,一旦松开夹具,零件回弹即导致尺寸超差。
- 加工颤振(Chatter): 中心薄壁区域刚性不足,在面铣削过程中极易产生自激振动(颤振),影响表面质量。
- 定位困难: 铸件毛坯形状不规则,难以建立稳定一致的定位基准。
2. 夹具方案与定位策略
为确保加工质量,夹具设计严格遵循“六点定位原理”,并重点解决工件刚性不足的问题。这种复杂的力学相互作用是我们定制 CNC 液压夹具解决方案的核心标准,旨在确保复杂铸件的零缺陷制造。
定位方案
针对不规则外形,采用自动定心机构实现径向定位。
- 主基准(Primary Datum): 选取3个主支撑点(Z轴方向)确定加工基准面。
- 中心定位(Centering): 利用涨销(Expanding Mandrel)或液压定心装置撑紧中心孔,确定几何中心。
- 角向定位(Angular Orientation): 通过Y向推靠机构限制零件旋转自由度。
夹紧与支撑逻辑
为了在抵抗切削力的同时避免变形,夹具采用了“主夹紧+辅助支撑”的组合策略:
- 主夹紧: 3个主液压转角缸(Swing Clamps)直接在主支撑点上方施加夹紧力。
- 辅助支撑(Auxiliary Support): 为抑制振动并防止薄壁受压变形,布置了4个液压浮动辅助支撑。关键逻辑是:支撑缸在工件定位完成后伸出接触工件,并锁定位置,随后才进行辅助夹紧。
- 辅助夹紧: 另外3个辅助夹紧点与支撑点配合,最大化提升系统刚性。
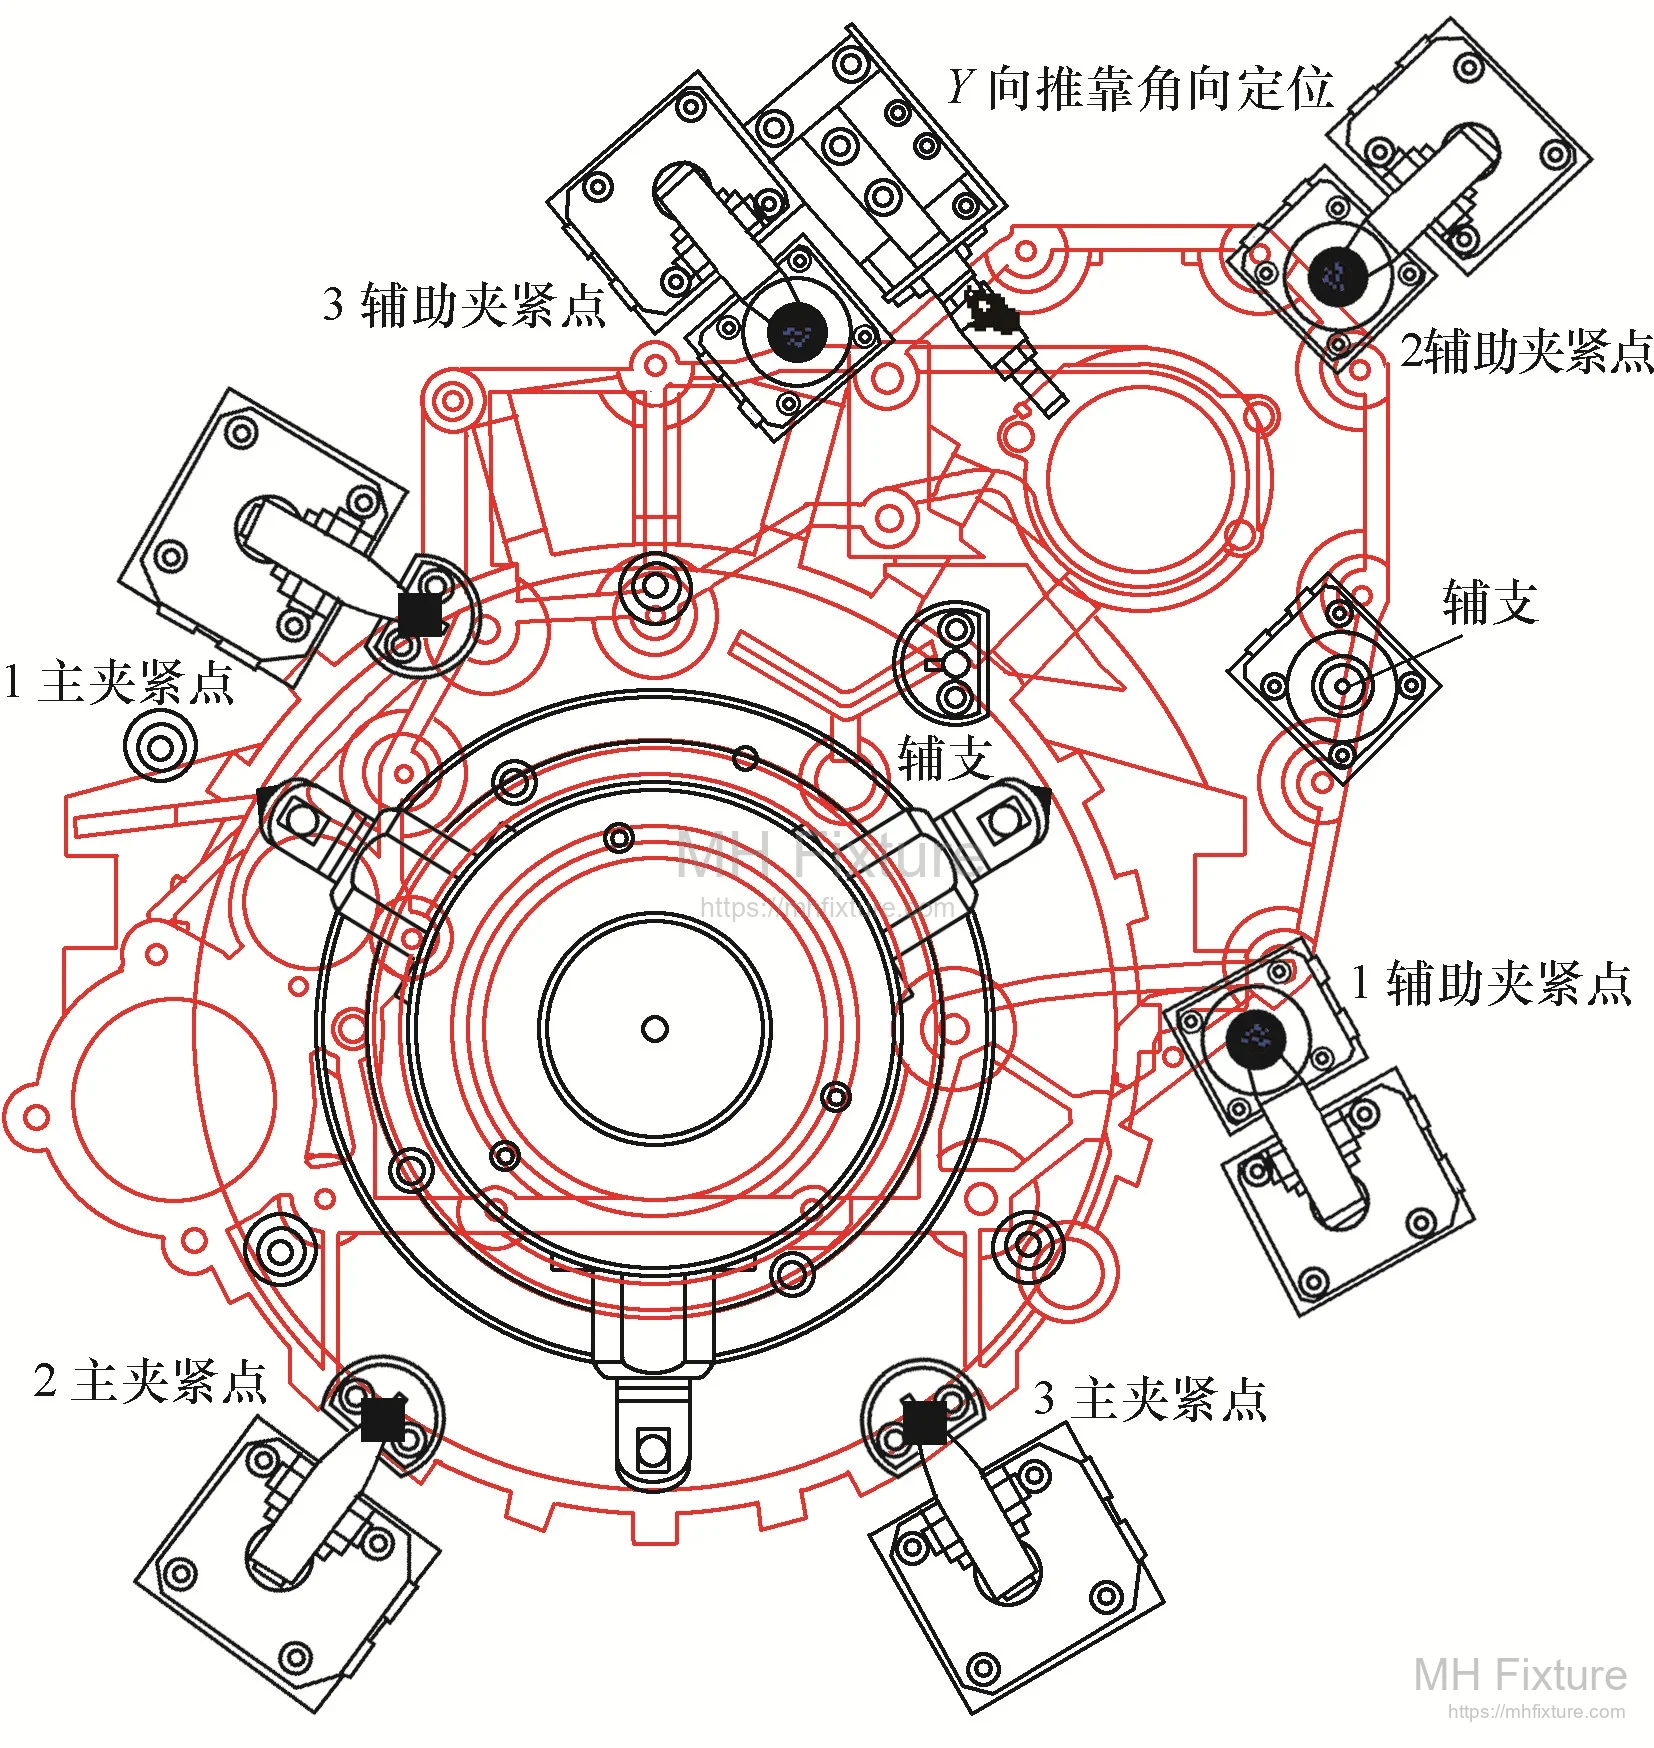 图2:定位与夹紧布局示意图
3. 夹具结构设计
该夹具被设计为一套独立的液压单元,适配立式CNC加工中心。
关键组件
- 夹具体(Base, 16): 精密磨削的基座,配有标准定位键,可快速安装于机床工作台。
- 定心装置(1): 液压缸驱动垂直运动,完成中心孔的涨紧定位。
- 夹紧元件:
- 主夹紧缸(3, 4): 驱动压板进行主夹紧。
- 辅助支撑缸(5, 9, 12, 13): 液压自适应支撑,接触即锁紧。
- 辅助夹紧缸(6, 10): 用于周边区域的二次加固。
- 落位检测(Seating Verification): 集成气密性检测系统(气检),在加工循环启动前自动确认工件是否已紧密贴合定位面。
 图3:夹具详细结构与组件标识
(1. 定心装置, 2. 限位柱, 3/10. 夹紧液压缸, 4/6. 压板, 5/9/12/13. 辅助支撑缸, 7. 角向液压缸, 15. 对刀装置)
4. 自动化集成与动作循环
该夹具专为机器人自动上下料系统设计。内部液压与气路通过旋转接头或快速接口与机床系统连接。
动作时序(Sequence of Operation)
整个非切削辅助时间(上料、夹紧、下料)被优化至 16.6秒。具体时序如下:
- 机器人上料: 机械手将毛坯放入夹具。
- 初始定位: 定心装置伸出/涨开,定位中心孔。
- 角向定向: 角向油缸推动工件至限位位置。
- 主夹紧: 主压板下压夹紧。
- 气检(Air Check): 气压传感器检测工件落位状态。若信号通过,进入下一步。
- 辅助支撑介入: 辅助支撑缸伸出接触工件并液压锁死,提供刚性支撑而不顶起工件。
- 辅助夹紧: 辅助压板动作,完成最终锁紧。
- 加工: CNC执行切削程序。
- 下料: 动作反向执行,机器人取走成品。
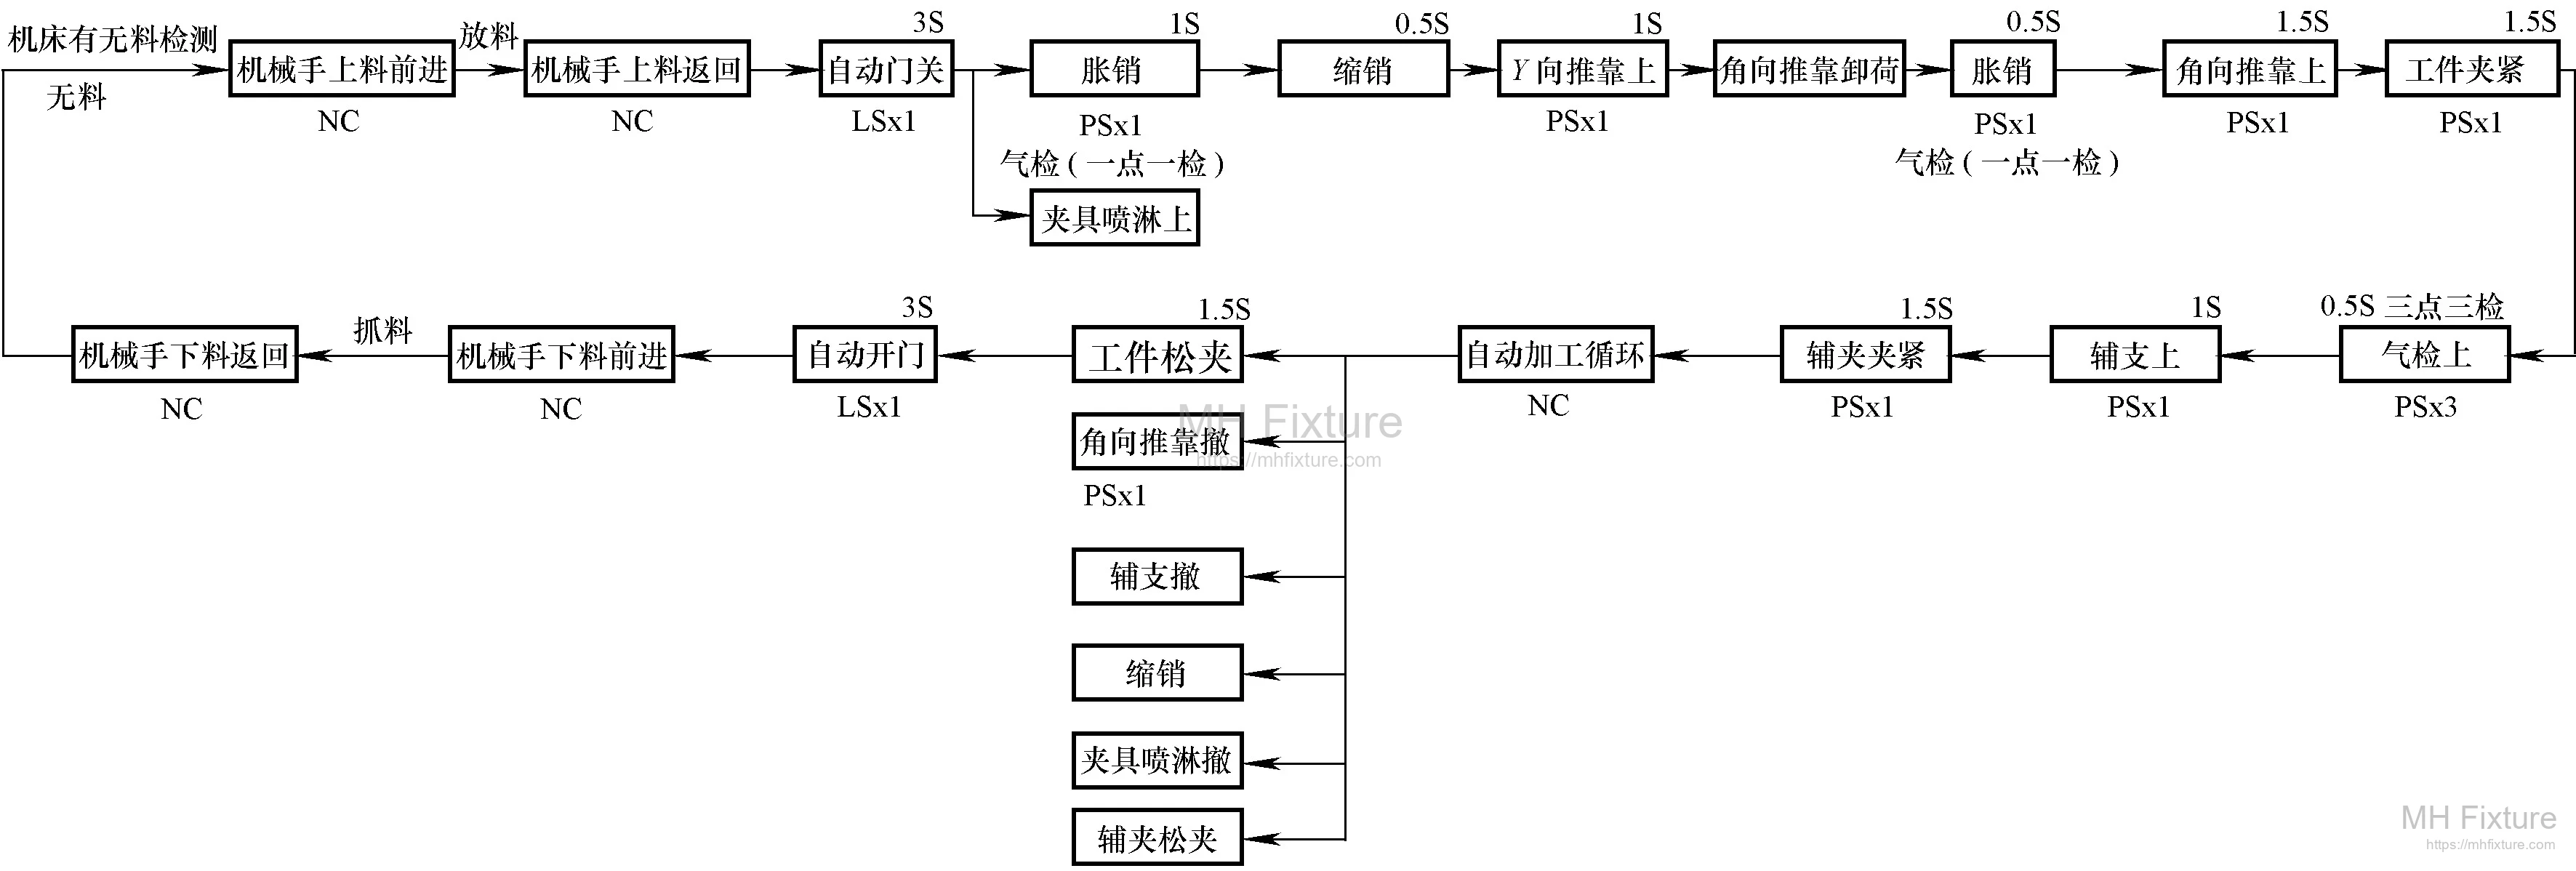 图4:自动化逻辑与信号流程图
5. 工程总结
这套液压夹具设计成功解决了飞轮壳制造中的变形控制与生产效率矛盾。通过将自动定心技术与高刚性辅助支撑系统相结合,实现了:
- 工艺稳定性: 彻底消除了夹紧引起的弹性变形,确保平面度公差稳定受控。
- 高效率: 通过无缝集成机器人动作,将辅助时间压缩至16.6秒。
- 质量保障: 集成的气动落位检测功能,有效杜绝了因上料不到位导致的加工废品。
经实际生产验证,该方案的一次交检合格率接近100%,证明了其在大批量、智能化汽车零部件制造环境中的卓越性能。
如果您希望将类似的高效工装集成到您的柔性制造系统(FMS)中,MH Fixture 提供专业的汽车夹具设计与制造服务,以满足您特定的节拍时间目标。