การออกแบบฟิกซ์เจอร์ไฮดรอลิกสำหรับระบบแมชชีนนิ่งเสื้อไฟว์วีลรถยนต์แบบอัตโนมัติ
การแมชชีนนิ่งชิ้นส่วนเสื้อไฟว์วีล (Flywheel Shell) ที่มีผนังบางเป็นเรื่องท้าทายเนื่องจากปัญหาการบิดตัวและการสั่นสะเทือน บทความนี้เจาะลึกการออกแบบฟิกซ์เจอร์ไฮดรอลิกที่ใช้ระบบจัดศูนย์อัตโนมัติและเวิร์คซัพพอร์ตช่วยยันรับ เพื่อรับประกันเสถียรภาพทางมิติ รองรับระบบหุ่นยนต์อัตโนมัติด้วยเวลาเปลี่ยนชิ้นงานเพียง 16.6 วินาที
อุตสาหกรรมการผลิตยานยนต์ในปัจจุบันได้เปลี่ยนผ่านจากไลน์การผลิตแบบเดิม (Rigid Transfer Lines) สู่ระบบการผลิตแบบยืดหยุ่น (FMS) อย่างเต็มรูปแบบ เนื่องจากการปรับเปลี่ยนรุ่นรถยนต์ที่รวดเร็วเพื่อตอบสนองความต้องการด้านสมรรถนะและความสวยงาม สายการผลิตจึงต้องมีความยืดหยุ่นสูง การตัดเฉือนโลหะสมัยใหม่จึงพึ่งพาเครื่องจักร CNC ที่ทำงานร่วมกับแขนกลหุ่นยนต์ ซึ่งหัวใจสำคัญของความยืดหยุ่นนี้อยู่ที่การออกแบบ "อุปกรณ์จับยึดชิ้นงาน" (Fixture) ที่มีประสิทธิภาพ
บทความนี้จะวิเคราะห์ความท้าทายทางวิศวกรรมในการแมชชีนนิ่ง "เสื้อไฟว์วีล" (Flywheel Shell) และนำเสนอโซลูชันฟิกซ์เจอร์ไฮดรอลิกที่ออกแบบมาเพื่อระบบอัตโนมัติ ให้ความแม่นยำสูง และลดเวลาในกระบวนการผลิต (Cycle Time) ให้เหลือน้อยที่สุด
1. การวิเคราะห์ชิ้นส่วนและความท้าทายทางวิศวกรรม
เสื้อไฟว์วีลเป็นชิ้นส่วนโครงสร้างสำคัญที่ติดตั้งอยู่ระหว่างเครื่องยนต์และเกียร์ ทำหน้าที่เชื่อมต่ออ่างน้ำมันเครื่องเข้ากับเครื่องยนต์ เป็นที่อยู่ของชุดล้อช่วยแรง (Flywheel) และช่วยจัดแนวศูนย์กลางของระบบส่งกำลัง
ลักษณะทางเรขาคณิตและวัสดุ
โดยทั่วไปเสื้อไฟว์วีลจะผลิตจากเหล็กหล่อหรืออลูมิเนียมอัลลอย มีลักษณะโครงสร้างคล้ายอ่าง
- ขนาด: เส้นผ่านศูนย์กลางประมาณ Ø500 มม. และความสูง 200 มม.
- โครงสร้าง: รูปทรงซับซ้อนและมีความหนาของผนังไม่สม่ำเสมอ มีตั้งแต่ส่วนโครงสร้างที่หนา (ประมาณ 40 มม.) ไปจนถึงส่วนผนังบาง (4-5 มม.)
- ข้อกำหนดในการแมชชีนนิ่ง: ชิ้นงานมีหน้าสัมผัสขนาดใหญ่สองด้านที่เชื่อมต่อกับเครื่องยนต์และคลัตช์ ซึ่งต้องการค่าความราบ (Flatness) และความเรียบผิวสูง เพื่อให้แน่ใจว่าซีลกันรั่วและเสถียรภาพทางกลไกสมบูรณ์
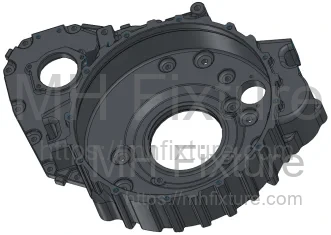 รูปที่ 1: โมเดล 3 มิติของเสื้อไฟว์วีลรถยนต์
ความท้าทายในการผลิต
เนื่องจากพื้นที่ผิวขนาดใหญ่และโครงสร้างผนังบาง ชิ้นส่วนนี้จึงไวต่อปัญหาต่อไปนี้เป็นพิเศษ:
- การบิดตัวจากการจับยึด (Clamping Deformation): แรงบีบในแนวรัศมีที่มากเกินไปอาจทำให้ผนังบางเสียรูป ส่งผลให้ขนาดผิดเพี้ยน (Out-of-tolerance) เมื่อคลายล็อค
- การสั่นสะเทือนขณะตัดเฉือน (Chatter): ความแข็งเกร็ง (Rigidity) ที่ไม่เพียงพอในบริเวณกึ่งกลางที่มีผนังบาง อาจก่อให้เกิดการสั่นสะเทือนขณะปาดหน้า
- ความซับซ้อนในการกำหนดตำแหน่ง: รูปทรงจากการหล่อที่ไม่สม่ำเสมอทำให้ยากต่อการกำหนดจุดอ้างอิง (Datum) ที่แม่นยำ
2. กลยุทธ์การจับยึดและหลักการกำหนดตำแหน่ง
เพื่อรับประกันคุณภาพการผลิต การออกแบบฟิกซ์เจอร์จึงยึดตาม "หลักการกำหนดตำแหน่ง 6 จุด" (Six-Point Location Principle) ควบคู่ไปกับการแก้ปัญหาเรื่องความแข็งเกร็งของชิ้นงาน การทำงานร่วมกันของแรงที่ซับซ้อนนี้เป็นมาตรฐานหลักใน โซลูชันฟิกซ์เจอร์ไฮดรอลิก CNC แบบกำหนดเอง ของเรา เพื่อให้มั่นใจว่าการผลิตชิ้นงานหล่อที่ซับซ้อนจะไม่มีข้อบกพร่
รูปแบบการกำหนดตำแหน่ง (Locating Scheme)
เนื่องจากรูปทรงที่ไม่สม่ำเสมอ จึงใช้กลไกการจัดศูนย์อัตโนมัติสำหรับการกำหนดตำแหน่งในแนวรัศมี
- เดตัมหลัก (Primary Datum): จุดรองรับหลัก 3 จุด (แกน Z) เพื่อกำหนดระนาบการแมชชีนนิ่ง
- การจัดศูนย์กลาง (Centering): ใช้แมนเดรลแบบขยายตัว (Expanding Mandrel) หรืออุปกรณ์จัดศูนย์ไฮดรอลิกเพื่ออ้างอิงรูกลางและกำหนดศูนย์กลางทางเรขาคณิต
- การกำหนดทิศทางมุม (Angular Orientation): ใช้กลไกดันชิ้นงานในแนวแกน Y เพื่อล็อคการหมุน
ตรรกะการจับยึดและการรองรับ (Clamping and Support Logic)
เพื่อต้านทานแรงตัดเฉือนโดยไม่ทำให้ชิ้นงานบิดตัว ฟิกซ์เจอร์นี้ใช้การผสมผสานระหว่างการจับยึดหลักและการรองรับเสริม:
- การจับยึดหลัก (Main Clamping): ใช้สวิงแคลมป์ไฮดรอลิก 3 ตัว ออกแรงกดลงตรงตำแหน่งเดียวกับจุดรองรับหลัก
- ตัวยันรับเสริม (Auxiliary Support): เพื่อลดการสั่นสะเทือนและป้องกันการยุบตัวในพื้นที่ผนังบาง จึงใช้ "เวิร์คซัพพอร์ตไฮดรอลิก" (Hydraulic Work Supports) จำนวน 4 จุด โดยตัวซัพพอร์ตจะยืดขึ้นมาแตะชิ้นงาน หลังจาก วางตำแหน่งเสร็จสิ้นแล้ว แต่ ก่อน ที่จะทำการล็อคเสริม
- การจับยึดเสริม (Auxiliary Clamping): จุดจับยึดเพิ่มเติม 3 จุด ทำงานร่วมกับตัวยันรับเพื่อเพิ่มความแข็งเกร็งสูงสุดให้กับระบบ
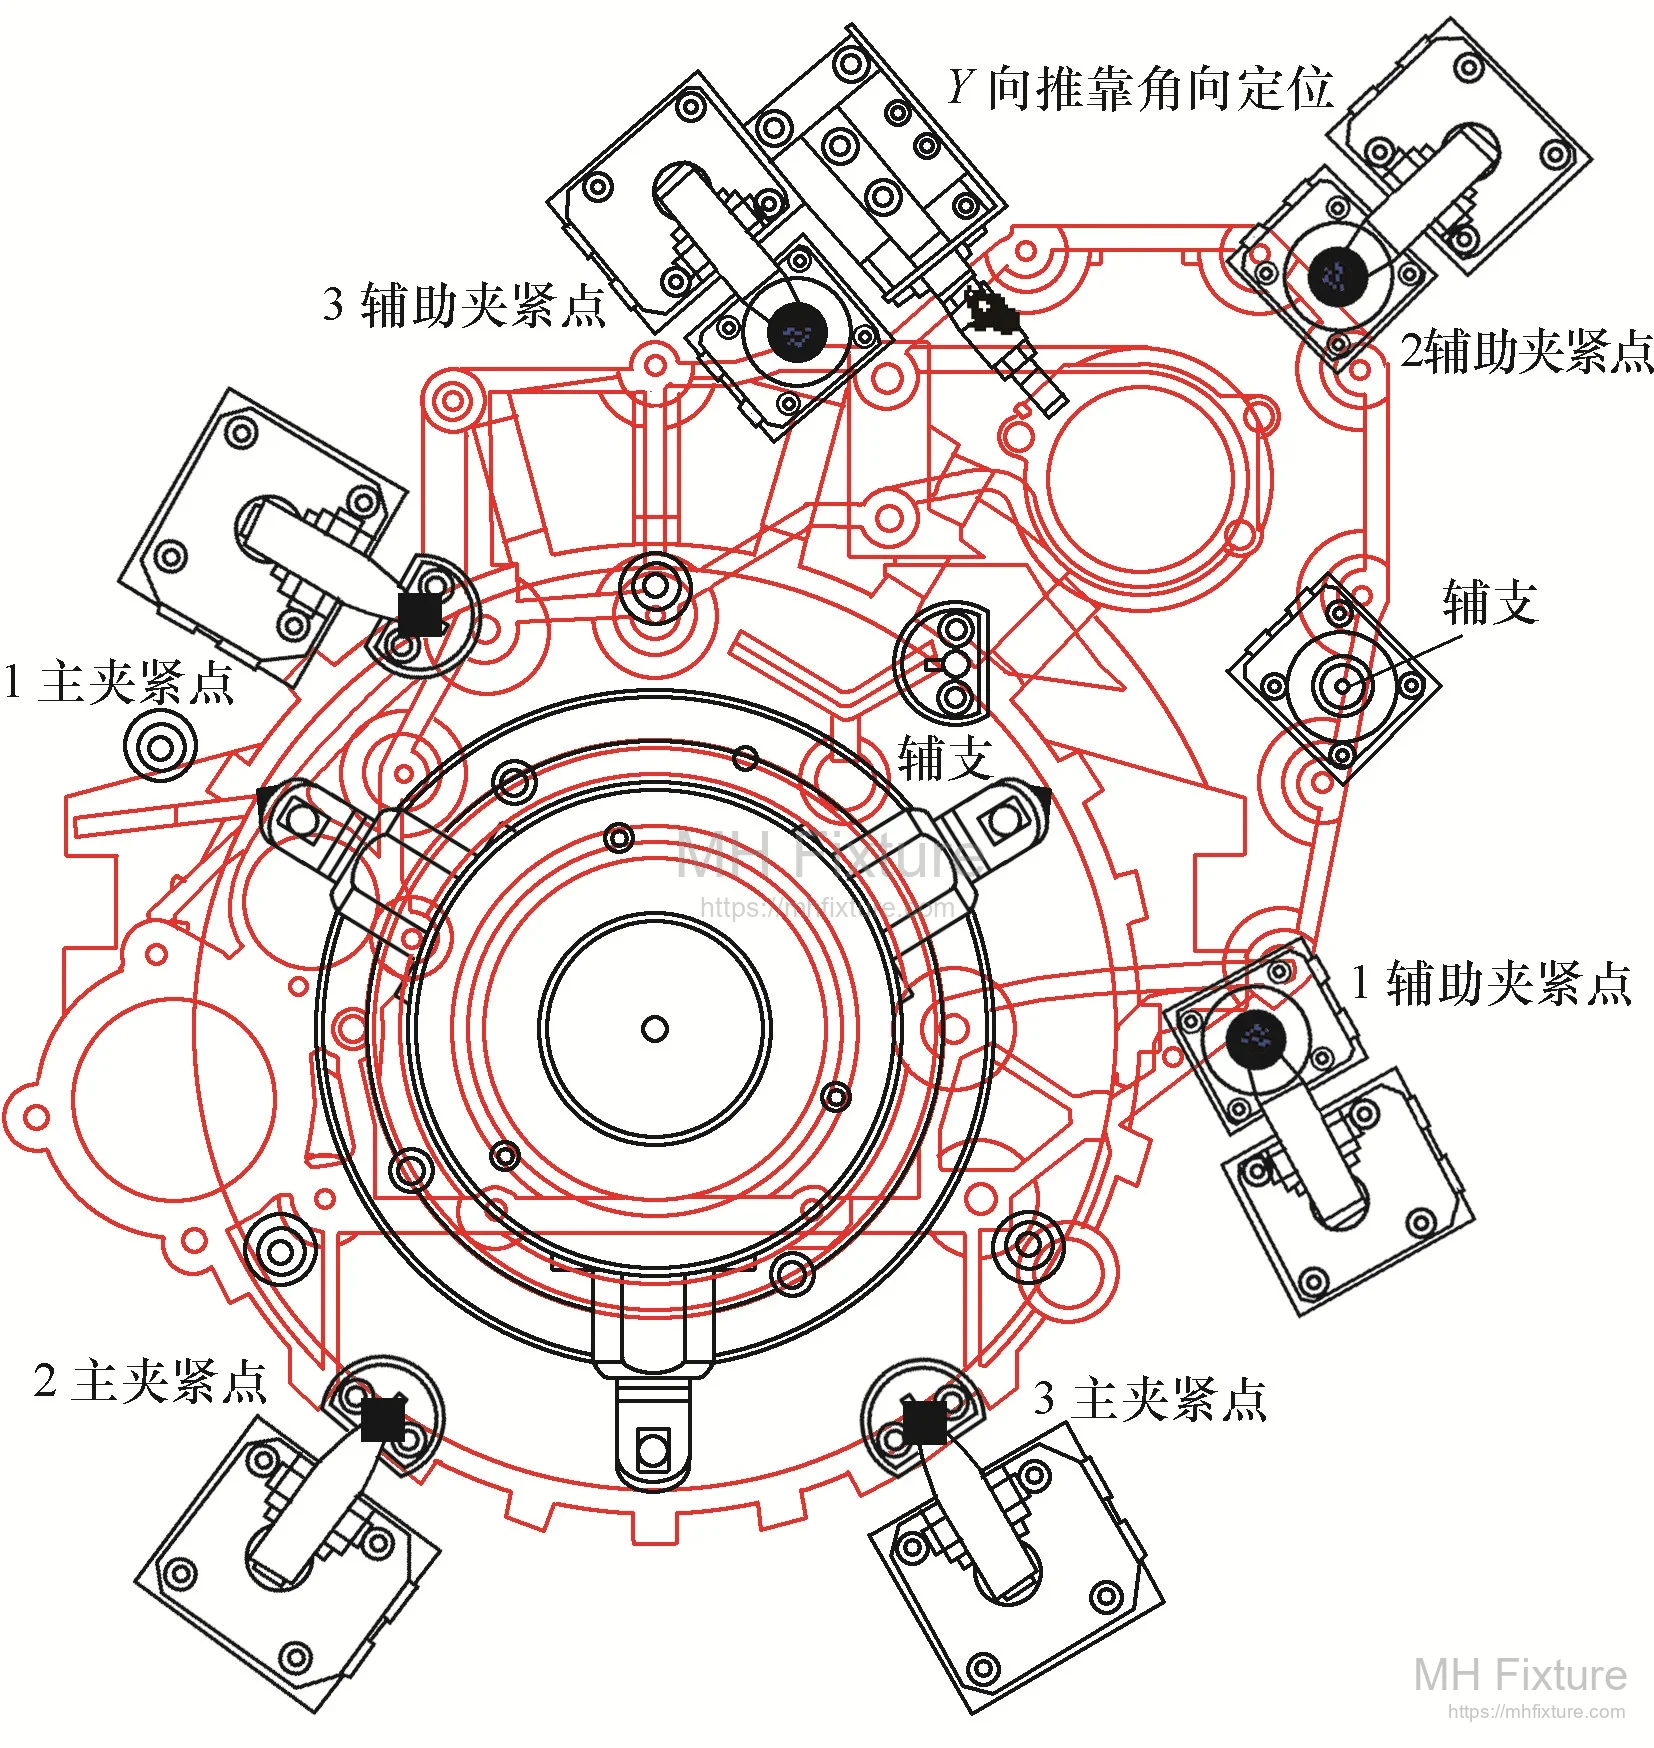 รูปที่ 2: เลย์เอาต์ตำแหน่งการวางและการจับยึด
3. การออกแบบโครงสร้างฟิกซ์เจอร์
ฟิกซ์เจอร์ถูกออกแบบเป็นยูนิตไฮดรอลิกในตัว (Self-contained) รองรับการใช้งานกับเครื่องแมชชีนนิ่งเซ็นเตอร์แนวตั้ง (VMC)
ส่วนประกอบสำคัญ
- ฐานฟิกซ์เจอร์ (16): ตัวเรือนฟิกซ์เจอร์ผ่านการเจียระไนความแม่นยำสูง พร้อมลิ่มล็อคมาตรฐานสำหรับการติดตั้งบนโต๊ะเครื่องจักรอย่างรวดเร็ว
- อุปกรณ์จัดศูนย์ (1): กระบอกไฮดรอลิกขับเคลื่อนในแนวดิ่งเพื่อจัดตำแหน่งศูนย์กลางชิ้นงาน
- องค์ประกอบการจับยึด:
- แคลมป์หลัก (3, 4): กระบอกไฮดรอลิกขับเคลื่อนแขนสวิงแคลมป์
- ตัวยันรับเสริม (5, 9, 12, 13): เวิร์คซัพพอร์ตไฮดรอลิกที่ปรับระดับได้เองและล็อคตำแหน่งทันทีเมื่อสัมผัสชิ้นงาน
- แคลมป์เสริม (6, 10): แคลมป์รองเพื่อยึดบริเวณรอบนอก
- การตรวจสอบการนั่งสนิท (Seating Verification): ระบบเช็คด้วยลม (Air Gap Sensor) แบบบูรณาการ เพื่อตรวจสอบว่าชิ้นงานแนบสนิทกับจุดอ้างอิงก่อนเริ่มกระบวนการแมชชีนนิ่ง
 รูปที่ 3: รายละเอียดการประกอบฟิกซ์เจอร์และชิ้นส่วนต่างๆ
(1. อุปกรณ์จัดศูนย์, 2. เสากำหนดตำแหน่ง, 3/10. กระบอกแคลมป์, 4/6. แขนกด, 5/9/12/13. กระบอกเวิร์คซัพพอร์ตเสริม, 7. กระบอกจัดมุม, 15. อุปกรณ์ตั้งมีด)
4. การบูรณาการระบบอัตโนมัติและลำดับการทำงาน
ฟิกซ์เจอร์นี้ออกแบบมาเพื่อรองรับการโหลดชิ้นงานด้วยหุ่นยนต์ (Robotic Loading/Unloading) อย่างสมบูรณ์ ระบบวงจรไฮดรอลิกและลมภายในเชื่อมต่อกับเครื่องจักรผ่าน Rotary Joint หรือข้อต่อสวมเร็ว
ลำดับการทำงาน (Operational Sequence)
เวลารวมในขั้นตอนที่ไม่ใช่การตัดเฉือน (โหลด, จับยึด, นำออก) ถูกปรับปรุงให้เหลือเพียง 16.6 วินาที ตามลำดับดังนี้:
- การโหลดด้วยหุ่นยนต์: แขนกลวางชิ้นงานดิบลงในฟิกซ์เจอร์
- การจัดตำแหน่งเบื้องต้น: อุปกรณ์จัดศูนย์ขยาย/ยกตัวขึ้นเพื่อหาตำแหน่งรูกลาง
- การจัดทิศทาง: กระบอกจัดมุมดันชิ้นงานให้ชนกับตัวหยุดการหมุน
- การจับยึดหลัก: แคลมป์หลักทำงานเพื่อล็อคชิ้นงาน
- การตรวจสอบการนั่ง (Air Check): เซนเซอร์ลมตรวจสอบว่าชิ้นงานวางตำแหน่งถูกต้อง หากผ่าน วงจรจะทำงานต่อ
- การรองรับเสริม: เวิร์คซัพพอร์ตยืดขึ้นแตะและล็อคตำแหน่ง เพื่อเพิ่มความแข็งแรงโดยไม่ดันชิ้นงานจนเสียรูป
- การจับยึดเสริม: แคลมป์เสริมทำงานเพื่อล็อคขั้นสุดท้าย
- การแมชชีนนิ่ง: เครื่อง CNC เริ่มกระบวนการตัดเฉือน
- การนำชิ้นงานออก: ทำงานย้อนลำดับเพื่อให้หุ่นยนต์นำชิ้นงานออก
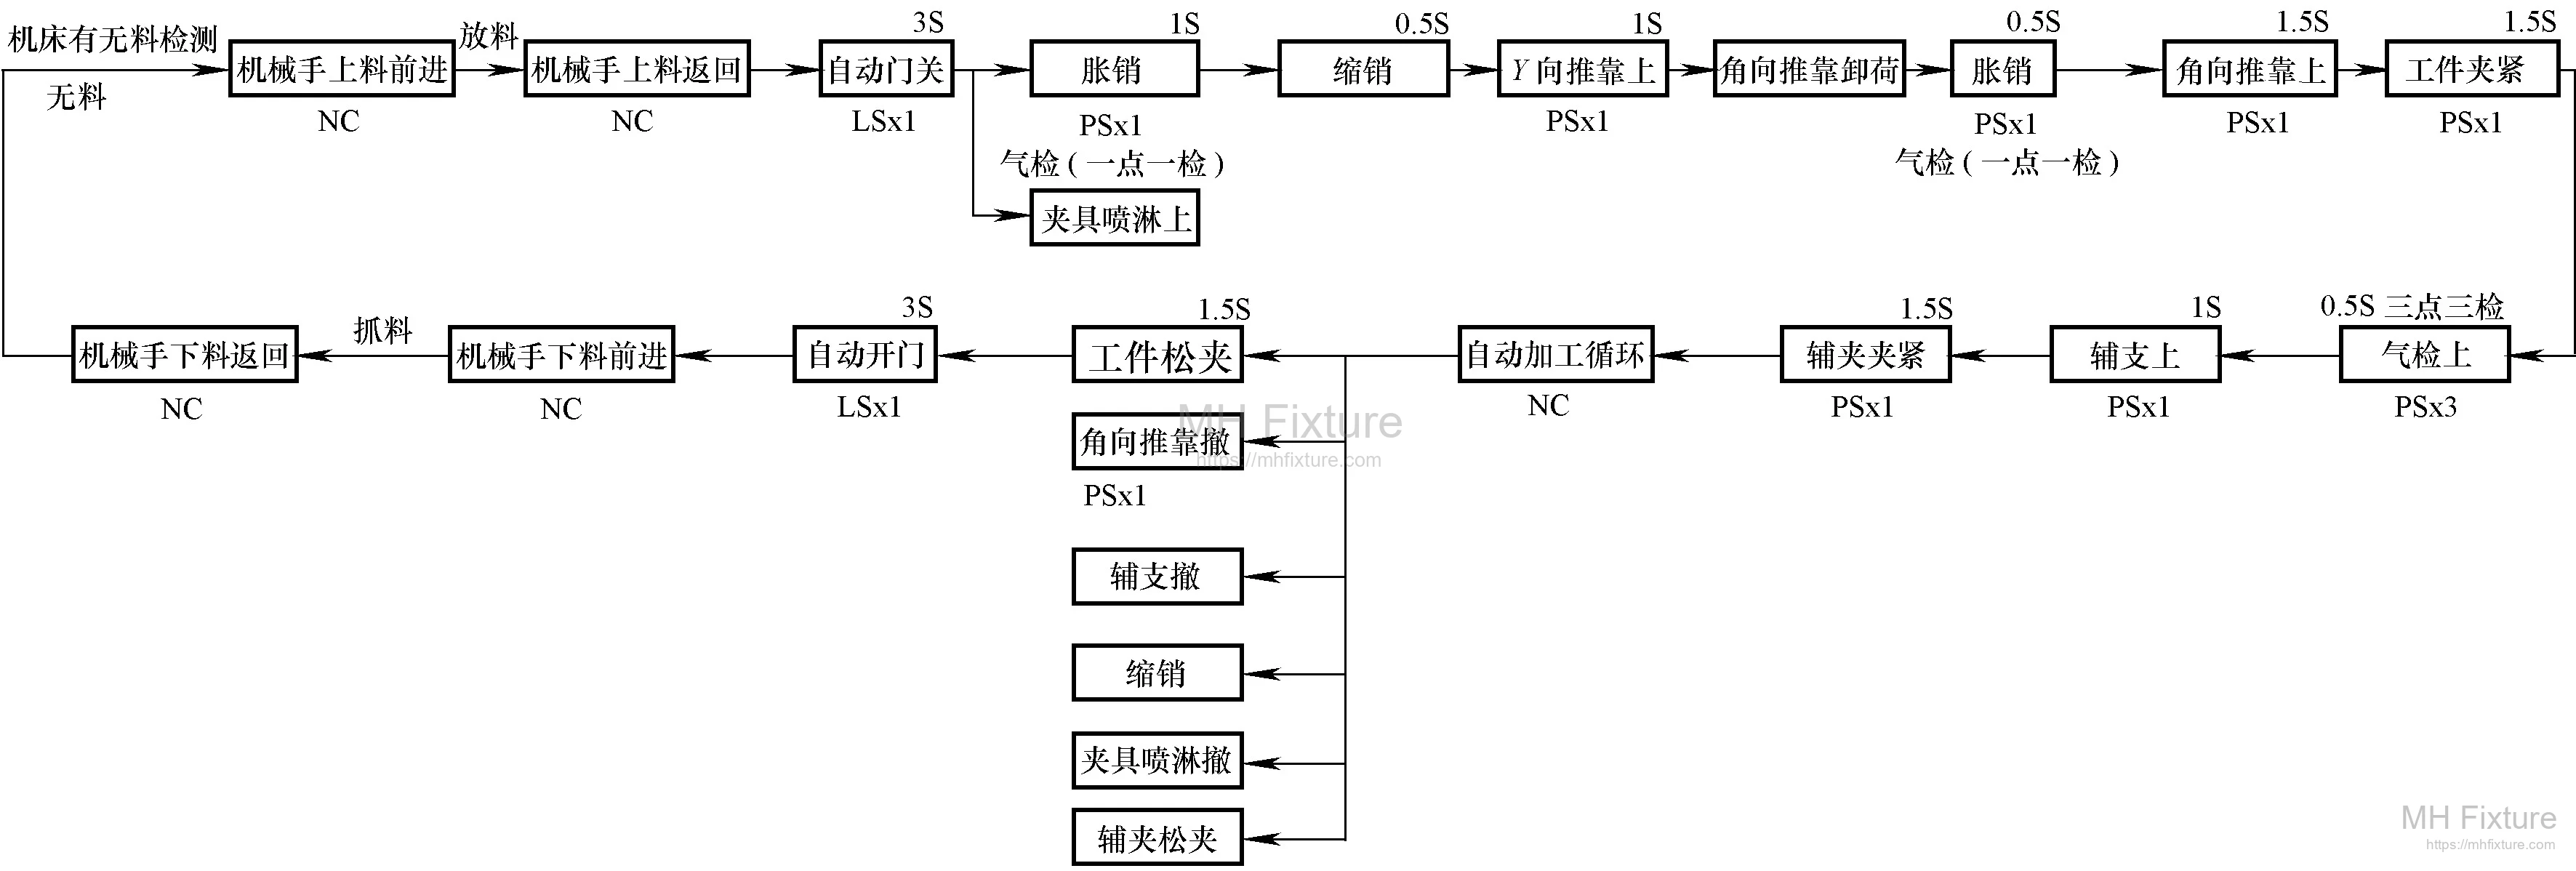 รูปที่ 4: แผนผังตรรกะระบบอัตโนมัติและการไหลของสัญญาณ
5. บทสรุปทางวิศวกรรม
การออกแบบฟิกซ์เจอร์ไฮดรอลิกนี้สามารถแก้ไขปัญหาเรื่องการบิดตัวและประสิทธิภาพการผลิตเสื้อไฟว์วีลได้อย่างสมบูรณ์ ด้วยการผสมผสานระบบจัดศูนย์อัตโนมัติเข้ากับระบบเวิร์คซัพพอร์ตที่แข็งแกร่ง ส่งผลให้:
- เสถียรภาพในกระบวนการ: ขจัดปัญหาการบิดตัวจากการจับยึด รักษาค่าความราบ (Flatness) ได้ตามพิกัดความเผื่อที่กำหนด
- ประสิทธิภาพสูง: ลดเวลาสูญเปล่า (Non-cutting time) เหลือเพียง 16.6 วินาที ผ่านการทำงานร่วมกับหุ่นยนต์อย่างราบรื่น
- การประกันคุณภาพ: มีระบบ Air Sensor ตรวจสอบการนั่งของชิ้นงาน ป้องกันความผิดพลาดจากการโหลดงานที่ไม่สมบูรณ์
ผลการทดสอบการผลิตจริงแสดงให้เห็นว่าอัตราผลผลิตที่ผ่านเกณฑ์ในครั้งแรก (First-pass yield) สูงเกือบ 100% พิสูจน์ให้เห็นถึงประสิทธิภาพของการออกแบบสำหรับอุตสาหกรรมยานยนต์อัจฉริยะที่มีกำลังการผลิตสูง
หากคุณกำลังมองหาการรวมอุปกรณ์ยึดจับที่มีประสิทธิภาพสูงในลักษณะเดียวกันเข้ากับระบบ FMS ของคุณ MH Fixture นำเสนอ การออกแบบและการผลิตฟิกซ์เจอร์ยานยนต์ โดยผู้เชี่ยวชาญเพื่อตอบสนองเป้าหมายเวลาต่อรอบการผลิตของคุณ