กลยุทธ์การออกแบบฟิกซ์เจอร์งานเยื้องศูนย์ (Eccentric Fixture) เพื่อการผลิตเพลาข้อเหวี่ยงความแม่นยำสูง
การตัดเฉือนชิ้นงานที่มีความเยื้องศูนย์ (Eccentric Parts) เช่น เพลาข้อเหวี่ยง มักประสบปัญหาการจับยึดไม่มั่นคงและประสิทธิภาพต่ำ บทความนี้เจาะลึกการออกแบบฟิกซ์เจอร์ไฮดรอลิกขั้นสูง ทั้งระบบกลไกลิ่ม (Wedge-driven) และแมนเดรลขยายตัว (Hydraulic Expansion Arbors) ที่ช่วยแก้ปัญหาการกำหนดตำแหน่งในแนวรัศมี โซลูชันเหล่านี้ช่วยลดเวลาในการตั้งค่า (Setup Time) และรับประกันความร่วมศูนย์ (Concentricity) ตามพิกัดความเผื่อทางวิศวกรรมอย่างแม่นยำ
ในระบบส่งกำลังทางกล เพลาเยื้องศูนย์ (Eccentric shafts) และเพลาข้อเหวี่ยง (Crankshafts) ถือเป็นชิ้นส่วนพื้นฐานสำคัญในการแปลงการเคลื่อนที่แบบหมุนให้เป็นการเคลื่อนที่แบบกลับไปกลับมา แม้จะมีการใช้งานอย่างแพร่หลาย แต่การตัดเฉือนชิ้นงานเยื้องศูนย์ยังคงเป็นความท้าทายในกระบวนการผลิต เนื่องจากความยากในการควบคุมความแม่นยำของตำแหน่ง พิกัดความเผื่อของระยะเยื้องศูนย์ (Eccentricity tolerances) และความเสถียรในการจับยึด
บทความนี้จะพาไปสำรวจ ฟิกซ์เจอร์จับยึดด้วยระบบไฮดรอลิก ขั้นสูง ที่ออกแบบมาเพื่อแก้ไขปัญหาทางวิศวกรรมเหล่านี้ โดยเน้นที่โซลูชันสำหรับงานกลึง (Turning) และงานเจียร (Grinding)
1. การออกแบบฟิกซ์เจอร์ไฮดรอลิกอัตโนมัติสำหรับงานกลึงเพลาข้อเหวี่ยง
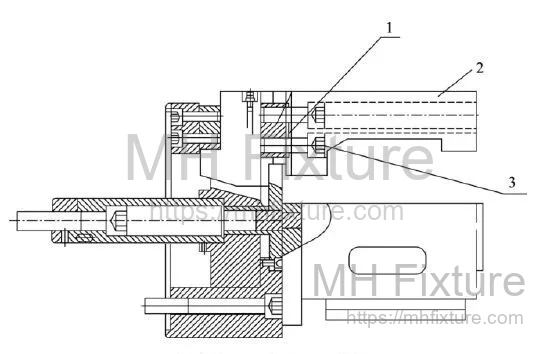
เพลาข้อเหวี่ยงเป็นชิ้นส่วนวิกฤตในเครื่องยนต์ยานยนต์และเครื่องยนต์สันดาปภายใน ซึ่งความแม่นยำในการตัดเฉือนส่งผลโดยตรงต่อสมรรถนะของเครื่องยนต์ การผลิตแบบดั้งเดิมมักพึ่งพาฟิกซ์เจอร์งานเยื้องศูนย์แบบปรับตั้งด้วยมือ (ดูรูปที่ 1) ซึ่งมักประสบปัญหาแรงจับยึดต่ำ ใช้แรงงานคนมาก และมีความเสี่ยงด้านความปลอดภัย
 1-แผ่นกดด้านหน้า 2-แผ่นกดด้านหลัง 3,4-สกรูยึด
1.1 โซลูชันระบบไฮดรอลิกขับเคลื่อนด้วยลิ่ม (Wedge-Driven)
เพื่อก้าวข้ามข้อจำกัดของการทำงานด้วยมือ ฟิกซ์เจอร์ไฮดรอลิกอัตโนมัติสำหรับงานเยื้องศูนย์ จึงถูกพัฒนาขึ้น (ดูรูปที่ 2) การออกแบบนี้ใช้กลไกการจับยึดแบบปากจับเดียว (Single-jaw) ที่ให้ตัวได้ พร้อมกำหนดค่าความเยื้องศูนย์คงที่
ฟีเจอร์การออกแบบที่สำคัญ:
- การส่งกำลัง: ใช้กระบอกสูบไฮดรอลิกแบบหมุน (Rotary hydraulic cylinder) เป็นต้นกำลัง
- การแปลงแรง: กลไกลิ่ม (Wedge mechanism) ภายในจะแปลงแรงจากแนวแกนของไฮดรอลิกให้เป็นแรงจับยึดในแนวรัศมี
- การทำงานสองความเร็ว (Dual-Speed Action): ลิ่มภายในได้รับการออกแบบโปรไฟล์สองมุม (45° ที่ส่วนหน้า และ 15° ที่ส่วนหลัง) ช่วยให้ปากจับเคลื่อนที่เข้าหาชิ้นงานได้อย่างรวดเร็ว (Fast feed) ในช่วงแรก และเปลี่ยนเป็นการจับยึดด้วยแรงสูงแต่ความเร็วต่ำเมื่อปากจับสัมผัสกับชิ้นงาน
- การทำงานประสานกัน (Synchronization): ติดตั้งฟิกซ์เจอร์ทั้งที่ฝั่งหัวเครื่อง (Headstock) และท้ายเครื่อง (Tailstock) หรือสปินเดิลคู่ เพื่อจับยึดชิ้นงานพร้อมกันอย่างแม่นยำ
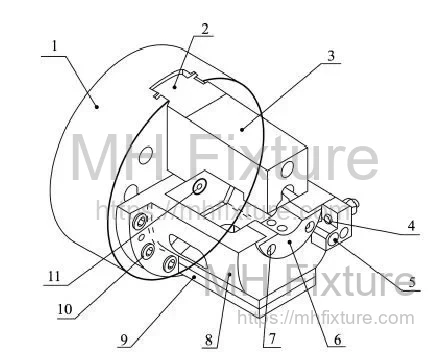 1-ฐานฟิกซ์เจอร์ 2-สไลด์ปากจับ 3-ปากจับ (Jaw) 4-สกรูปรับตั้ง 5-ตัวกำหนดตำแหน่งเชิงมุม 6-แผ่นรองครึ่งวงกลม
7,10-สกรู 8-ตัวเรือนฟิกซ์เจอร์ 9-ตุ้มถ่วงสมดุล 11-สลักกำหนดตำแหน่ง (Dowel Pin) 12-จมูกสปินเดิลเครื่องจักร
1.2 โครงสร้างทางวิศวกรรมและการจัดแนวศูนย์
- การติดตั้งและการกำหนดตำแหน่ง: ฐานฟิกซ์เจอร์ (1) เชื่อมต่อกับจมูกสปินเดิลเครื่องจักร (12) ตัวเรือนฟิกซ์เจอร์ (8) ถูกกำหนดตำแหน่งด้วยสลัก Dowel pin (11) และยึดแน่นด้วยสกรูความแข็งแรงสูง ระยะห่างระหว่างศูนย์กลาง Dowel pin (แกนหมุนของสปินเดิล) และศูนย์กลางของแผ่นรองครึ่งวงกลม (6) จะเป็นตัวกำหนด ค่าระยะเยื้องศูนย์ (Eccentricity offset) เฉพาะของชิ้นงาน
- การปรับตั้งความเยื้องศูนย์: แผ่นรองครึ่งวงกลม (6) ทำหน้าที่เป็นตัวกำหนดตำแหน่งหลักในแนวรัศมี ส่วนโค้งด้านในและหน้าแปลนต้องผ่านการขูดปรับหน้าสัมผัส (Scraping/Mating) เพื่อควบคุมความเยื้องศูนย์และความเบี่ยงเบนในแนวแกนอย่างแม่นยำ
- การจัดระเบียบเชิงมุม: ตัวกำหนดตำแหน่งเชิงมุม (5) ช่วยให้มั่นใจว่าข้อก้าน (Journals) ของเพลาข้อเหวี่ยงอยู่ในแนวที่ถูกต้องเมื่อเทียบกับระนาบอ้างอิง
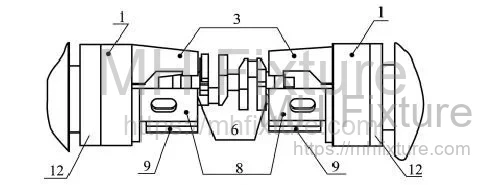
- กลไกการจับยึด: สไลด์ปากจับจะเคลื่อนที่ในแนวรัศมีภายในร่องนำ เมื่อขับเคลื่อนด้วยการเคลื่อนที่ในแนวแกนของลิ่มภายใน ปากจับจะดันชิ้นงานให้แน่นกับตัวกำหนดตำแหน่งแบบคงที่ (Static locators)
1.3 ข้อได้เปรียบในการปฏิบัติงาน
การศึกษาเปรียบเทียบยืนยันถึงประสิทธิภาพที่เพิ่มขึ้นอย่างมีนัยสำคัญ:
- ลดรอบเวลาการทำงาน (Cycle Time): การโหลดชิ้นงานด้วยฟิกซ์เจอร์แบบมือหมุนใช้เวลาประมาณ 1.5 นาที แต่ระบบไฮดรอลิกลดเวลาเหลือเพียงประมาณ 10 วินาที เวลาในการนำชิ้นงานออกลดลงจาก 40 วินาทีเหลือ 8 วินาที
- ขีดความสามารถของกระบวนการ (Process Capability): แรงจับยึดไฮดรอลิกที่สูงช่วยลดการเสียรูปของชิ้นงาน ปรับปรุงความเสถียรของขนาดและคุณภาพผิวงาน (Surface finish) อย่างเห็นได้ชัด
2. ฟิกซ์เจอร์ขยายตัวแบบไฮดรอลิกสำหรับงานเจียรเพลาข้อเหวี่ยง
การเจียรข้อก้าน (Connecting rod journal) ของเพลาข้อเหวี่ยงต้องการความแม่นยำสูงสุด สำหรับชิ้นส่วนเช่น เพลาข้อเหวี่ยงปั๊มลมยานยนต์ (รูปที่ 5) กระบวนการเจียรจะเป็นตัวกำหนดประสิทธิภาพการส่งถ่ายแรงบิดขั้นสุดท้าย
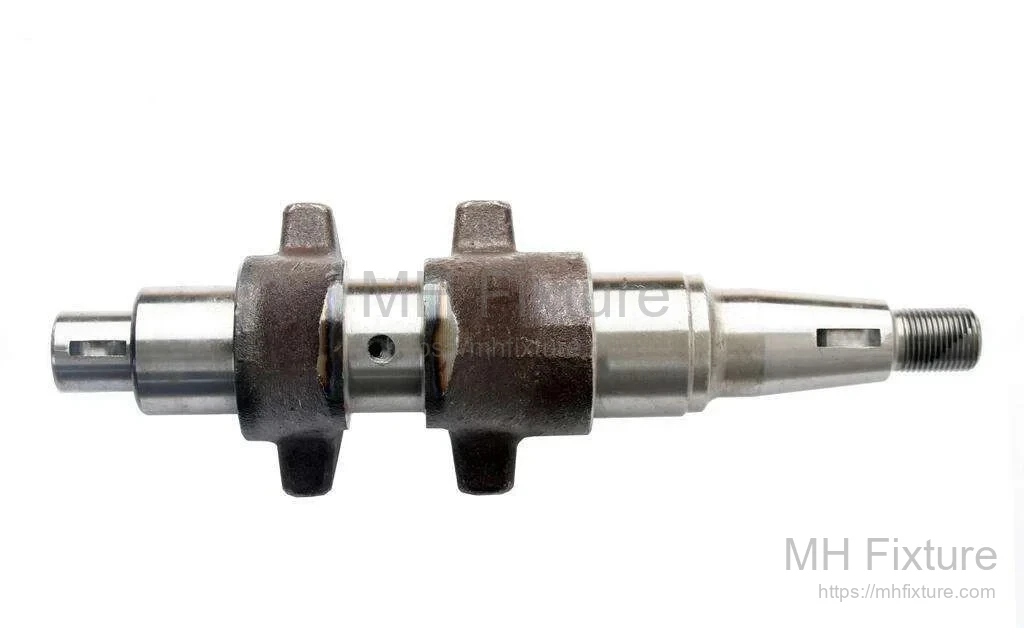
กระบวนการเจียรมาตรฐาน (รูปที่ 6) มักประสบปัญหาเรื่องความร่วมศูนย์ (Concentricity) เมื่อใช้หัวจับแบบทั่วไป

2.1 ระบบแมนเดรลขยายตัวแบบไฮดรอลิก (Hydraulic Expansion Arbor System)
โซลูชันที่ได้รับการปรับปรุงใช้ระบบ ฟิกซ์เจอร์ขยายตัวแบบไฮดรอลิก ซึ่งขับเคลื่อนด้วยข้อต่อหมุน (Rotary union) และสถาปัตยกรรมสปินเดิลแบบกลวง
องค์ประกอบของระบบ:
- กระบอกสูบไฮดรอลิกแบบหมุน: ติดตั้งที่ด้านหลังของสปินเดิล
- การส่งถ่ายของไหล: น้ำมันไฮดรอลิกแรงดันสูงจะถูกส่งผ่านสปินเดิลกลวงทางท่อไปยังตัวฟิกซ์เจอร์
- กลไกการขยายตัว: นวัตกรรมหลักคือปลอกผนังบาง (Thin-walled sleeve หรือ Diaphragm) ที่จะขยายตัวอย่างยืดหยุ่นภายใต้แรงดันน้ำมันเพื่อจับยึดชิ้นงาน
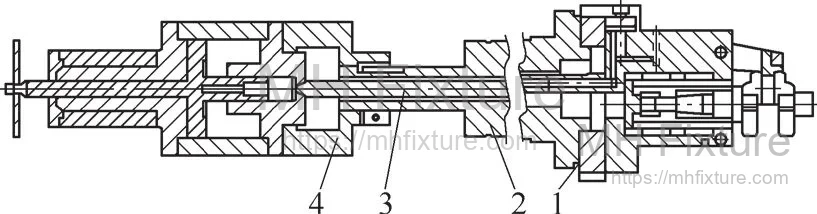 1-ฟิกซ์เจอร์งานเยื้องศูนย์ 2-สปินเดิลหัวเครื่อง 3-ท่อแรงดันสูง 4-กระบอกสูบไฮดรอลิกแบบหมุน
2.2 ตรรกะวงจรไฮดรอลิก
กระบอกสูบแบบหมุน (รูปที่ 8) ใช้วงจรเพิ่มแรงดัน (Pressure-intensification circuit)
- การโหลด (Loading): น้ำมันไฮดรอลิกเข้าสู่ห้องกระบอกสูบใหญ่ ดันลูกสูบให้เคลื่อนที่
- การจับยึด (Clamping): น้ำมันไหลผ่านเช็ควาล์วเข้าสู่ห้องวงแหวนของปลอกผนังบาง
- การรักษาระดับแรงดัน: เช็ควาล์วจะป้องกันการไหลย้อนกลับ มั่นใจได้ว่าปลอกจะรักษาแรงดันคงที่บนชิ้นงาน ขจัดปัญหาการ "คลายตัว" หรือการขยับตัวระหว่างรอบการเจียร
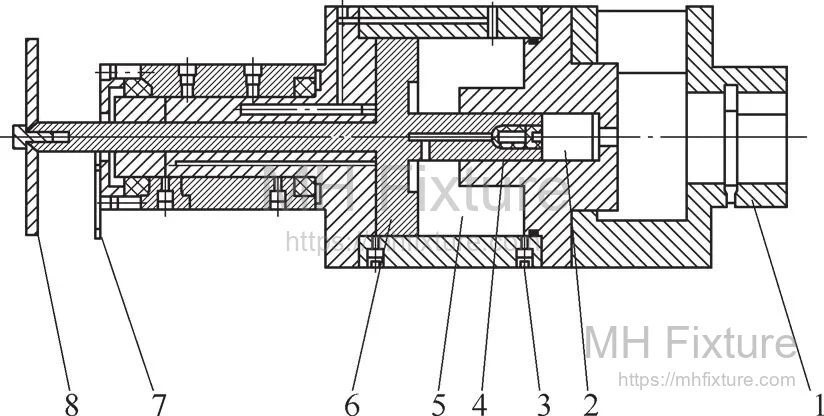 1-หน้าแปลน 2-กระบอกสูบเล็ก 3-สกรูไล่อากาศ 4-เช็ควาล์ว 5-กระบอกสูบใหญ่
6-ลูกสูบ 7-ขายึดเซนเซอร์ 8-แผ่นสัญญาณ
2.3 การออกแบบตัวเรือนฟิกซ์เจอร์
ตัวเรือนฟิกซ์เจอร์ (รูปที่ 9) ประกอบด้วย ตัวกำหนดตำแหน่งวีบล็อก (V-block locator) (1) สำหรับการปรับศูนย์เบื้องต้น (Self-centering)
- กระบวนการ: ผู้ปฏิบัติงานโหลดเพลาข้อเหวี่ยงเข้าไปในปลอกยืดหยุ่น (4) วีบล็อกจะถูกดันเข้ามาเพื่อจัดแนวแกนของข้อก้านให้ตรงกับแกนสปินเดิล
- การทำงาน: เมื่อจัดแนวแล้ว แรงดันไฮดรอลิกจะทำให้ปลอกขยายตัวเพื่อจับยึดชิ้นงาน จากนั้นวีบล็อกจะถูกถอยกลับเพื่อป้องกันการชนกับหินเจียร
- การสมดุล: ตุ้มถ่วงสมดุล (7) จะถูกปรับเพื่อจัดจุดศูนย์ถ่วงให้ตรงกับแกนสปินเดิล ป้องกันการสั่นสะเทือนที่ความเร็วรอบสูง
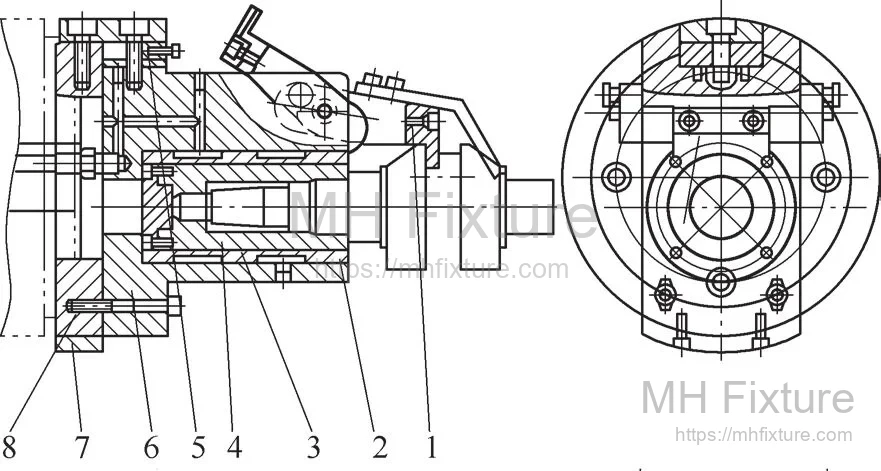 1-ตัวกำหนดตำแหน่งวีบล็อก 2-แผ่นกำหนดตำแหน่งแนวแกน 3-ปลอกผนังบาง 4-ปลอกยืดหยุ่น 5-แผ่นชิมปรับตั้ง
6-ตัวเรือนฟิกซ์เจอร์ 7-ตุ้มถ่วงสมดุล 8-แผ่นเชื่อมต่อ
การออกแบบนี้ทำหน้าที่เป็นรากฐานที่แข็งแกร่งสำหรับจิ๊กงานเจียรความแม่นยำสูง ช่วยให้สามารถเก็บงานละเอียด (Finishing) บนรูปทรงเยื้องศูนย์ที่ซับซ้อนได้อย่างมีประสิทธิภาพ
3. หัวจับสามจับแบบดัดแปลง (Modified Self-Centering Chuck) สำหรับงานกลึงเยื้องศูนย์
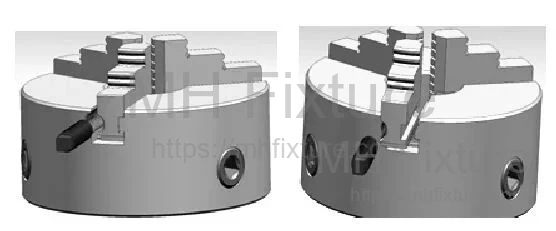
สำหรับการผลิตจำนวนน้อย (Low-volume) หรือการทำชิ้นงานต้นแบบ การลงทุนในฟิกซ์เจอร์ไฮดรอลิกเฉพาะทางอาจมีต้นทุนสูงเกินไป ทางเลือกที่คุ้มค่าคือการดัดแปลงหัวจับสามจับแบบสโครล (Scroll chuck) มาตรฐานเพื่อรองรับระยะเยื้องศูนย์
3.1 กลไกของหัวจับมาตรฐาน
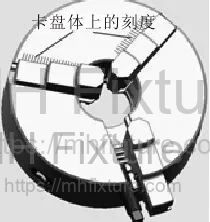
ในหัวจับแบบสโครลมาตรฐาน (รูปที่ 10) การหมุนเฟืองดอกจอก (Pinion) จะขับเคลื่อนแผ่นสโครล (Scroll plate) ซึ่งทำให้ปากจับทั้งสามเคลื่อนที่เข้าหาศูนย์กลางพร้อมกัน

3.2 กลยุทธ์การดัดแปลงระยะเยื้อง (Offset)
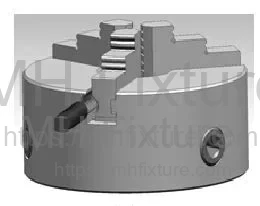
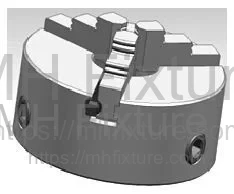
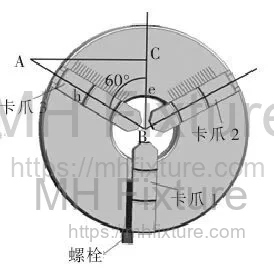
เพื่อให้ได้ค่าความเยื้องศูนย์ () โดยไม่ต้องใช้ฟิกซ์เจอร์ที่ซับซ้อน ปากจับหนึ่ง (ปากจับที่ 1) สามารถถูกดัดแปลง (รูปที่ 11) เพื่อให้สามารถปลดการขบจากเกลียวสโครลได้อย่างอิสระ
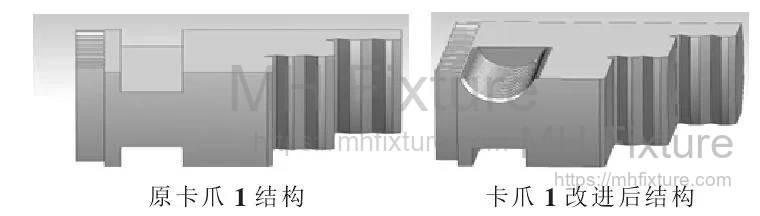
ขั้นตอนการปฏิบัติงาน:
- ปลดล็อค: คลายโบลต์ที่ปากจับที่ 1 เพื่อปลดออกจากแผ่นสโครล ในขณะที่ปากจับที่ 2 และ 3 ยังคงขบอยู่
- ปรับระยะเยื้อง: หมุนประแจขันหัวจับ ปากจับที่ 2 และ 3 จะเคลื่อนที่ สร้างช่องว่างที่เยื้องศูนย์
- ใส่กลับ: เมื่อได้ระยะเยื้องที่ถูกต้องแล้ว ให้ใส่ปากจับที่ 1 กลับเข้าไปขบกับเกลียวสโครล
- จับยึด: การขันหัวจับตอนนี้จะจับยึดชิ้นงานในตำแหน่งที่เยื้องศูนย์ตามต้องการ
3.3 การคำนวณระยะเยื้อง (Calculating the Offset)
ความสัมพันธ์ระหว่างการเคลื่อนที่ของปากจับ () และระยะเยื้องศูนย์ที่ต้องการ () สามารถคำนวณได้จากเรขาคณิตของการจัดวางปากจับ 120° (รูปที่ 16)
ดังนั้น เพื่อให้ได้ระยะเยื้องศูนย์ , ปากจับที่ 2 และ 3 จะต้องเคลื่อนที่เป็นระยะทาง
3.4 กรณีศึกษาวิศวกรรม
โจทย์: กลึงชิ้นงานจากวัตถุดิบขนาด โดยมีระยะเยื้องศูนย์ (รูปที่ 17)
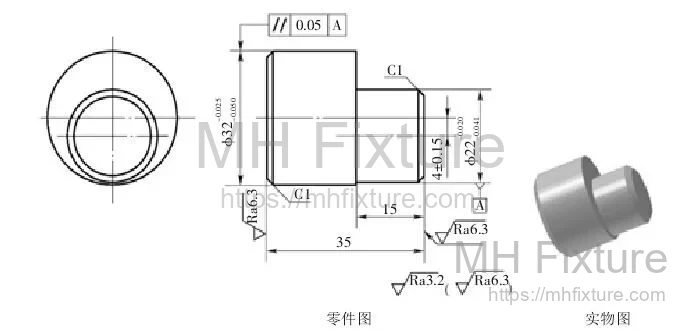
กระบวนการ:
- คำนวณระยะการเคลื่อนที่: .
- การตั้งค่า: ปลดปากจับที่ 1 หมุนสโครลเพื่อเลื่อนปากจับที่ 2 และ 3 เข้ามาเป็นระยะ 8 มม.
- ล็อค: ใส่ปากจับที่ 1 กลับเข้าไปและจับยึดชิ้นงาน
- การตัดเฉือน: ดำเนินการกลึงบนส่วนที่เยื้องศูนย์ (แกน )
บทสรุป
ไม่ว่าจะใช้ระบบขยายตัวแบบไฮดรอลิกสำหรับการผลิตปริมาณมาก หรือกลยุทธ์หัวจับดัดแปลงสำหรับงานต้นแบบ การเลือกวิธีการจับยึดงานเยื้องศูนย์ที่ถูกต้องเป็นสิ่งสำคัญต่อความเสถียรของกระบวนการ โซลูชันทางวิศวกรรมเหล่านี้ช่วยขจัดปัญหาการลองผิดลองถูกในการจัดศูนย์แบบ Manual และรับประกันการปฏิบัติตามพิกัดความเผื่อ (Tolerance) ซ้ำๆ ได้อย่างแม่นยำในอุตสาหกรรมการผลิต
หากคุณต้องการคำปรึกษาเฉพาะทางเกี่ยวกับความท้าทายในการจับยึดชิ้นงานที่ซับซ้อน สามารถดูข้อมูลเพิ่มเติมได้ที่ โซลูชันฟิกซ์เจอร์สั่งทำพิเศษของเรา