การออกแบบฟิกซ์เจอร์แบบเปลี่ยนเร็วหลายตำแหน่งสำหรับชิ้นงานหล่อปริมาณมาก
การตัดเฉือนชิ้นงานหล่อในปริมาณมากมักประสบปัญหาคอขวดด้านประสิทธิภาพเนื่องจากการใช้ระบบจับยึดแบบตำแหน่งเดียว กรณีศึกษานี้จะเจาะลึกการออกแบบฟิกซ์เจอร์แบบเปลี่ยนเร็วขนาด 20 ตำแหน่ง ที่ประยุกต์ใช้กลไกกดจับยึดด้วยสปริงเพื่อชดเชยค่าความคลาดเคลื่อนของงานหล่อ โซลูชันนี้ช่วยลดเวลาสูญเปล่าที่ไม่ได้ทำการตัดเฉือนได้อย่างมหาศาล พร้อมทั้งรับประกันความแม่นยำในการระบุตำแหน่งอย่างสม่ำเสมอ
1. บทนำ
ในการผลิตชิ้นส่วนทั่วไปที่มีรูปแบบไม่ซับซ้อนในปริมาณมาก ประสิทธิภาพของกระบวนการตัดเฉือนมักถูกลดทอนลงจากขั้นตอนการเซ็ตอัพ หากสายการผลิตพึ่งพาการจับยึดชิ้นงานทีละชิ้น ความถี่ในการใส่ชิ้นงาน การถอดชิ้นงาน และการหยุด-เดินเครื่องจักร จะทำให้เกิดเวลาสูญเปล่า (Non-cutting time) อย่างมหาศาล ซึ่งไม่เพียงแต่สร้างปัญหาคอขวดที่จำกัดปริมาณการผลิต แต่ยังเพิ่มความเหนื่อยล้าให้กับผู้ปฏิบัติงานอีกด้วย
เพื่อแก้ไขปัญหานี้ วิศวกรการผลิตจำเป็นต้องเปลี่ยนจากการจับยึดแบบตำแหน่งเดียว มาใช้ โซลูชันฟิกซ์เจอร์ประสิทธิภาพสูง แบบเฉพาะทาง บทความนี้จะวิเคราะห์การออกแบบฟิกซ์เจอร์แบบเปลี่ยนเร็ว (Quick-change fixture) แบบหลายตำแหน่ง ที่สามารถจับยึดชิ้นงานได้ถึง 20 ชิ้นพร้อมกัน แนวทางนี้ช่วยลดความถี่ในการจับยึดลงได้อย่างมาก ช่วยให้สลับเปลี่ยนชิ้นงานได้อย่างรวดเร็ว และปรับปรุงรอบเวลาการทำงานให้เหมาะสมที่สุดสำหรับชิ้นงานหล่อที่มีความคลาดเคลื่อนของขนาดโดยธรรมชาติ
2. การวิเคราะห์ชิ้นส่วนและความท้าทายของกระบวนการ
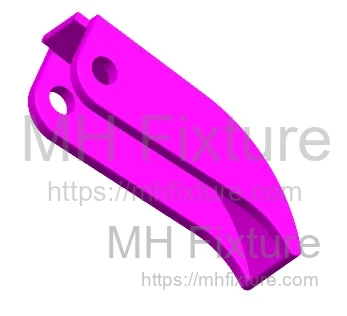
ชิ้นส่วนในกรณีศึกษานี้ (ดูรูปที่ 1) คือชิ้นงานหล่อดิบ เนื่องจากข้อจำกัดของกระบวนการหล่อโลหะ ชิ้นงานแต่ละชิ้นจึงมีความคลาดเคลื่อนของขนาดและรูปทรงภายนอกเล็กน้อย กระบวนการตัดเฉือนเบื้องต้นสำหรับการเจาะรูขนาดเล็กบนชิ้นงาน ต้องเผชิญกับปัญหาสำคัญหลายประการ:
- ประสิทธิภาพต่ำ: ดังที่แสดงในรูปที่ 2 ระบบเดิมสามารถประมวลผลชิ้นงานได้เพียงรอบละหนึ่งชิ้น เวลาที่ใช้ในการใส่และถอดชิ้นงานกินสัดส่วนเวลาการผลิต (Lead time) ทั้งหมดมากเกินไป
- ภาระงานหนัก: ลักษณะการทำงานที่ต้องทำซ้ำๆ ในการจับยึดชิ้นงานทีละชิ้น ทำให้ผู้ปฏิบัติงานเกิดความเหนื่อยล้าอย่างมาก
- ผลกระทบด้านต้นทุน: รอบการประมวลผลที่ยาวนานขึ้นทำให้ต้นทุนการใช้เครื่องจักร (Machine occupancy costs) เพิ่มสูงขึ้น และทำให้แผนการผลิตล่าช้า
เพื่อขจัดปัญหาคอขวดเหล่านี้ จึงได้มีการพัฒนาชุดฟิกซ์เจอร์แบบเปลี่ยนเร็วหลายตำแหน่งแบบเฉพาะทางขึ้นมา (ดูรูปที่ 3)
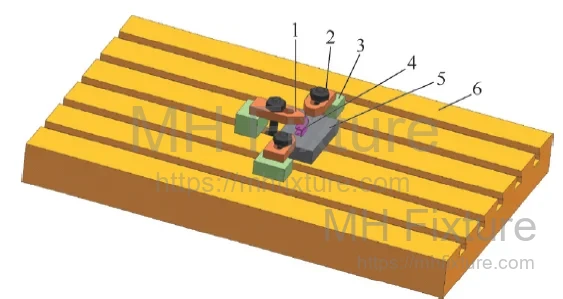 1—แคลมป์กดจับยึด; 2—น็อต; 3—บล็อกรอง;
4—ชิ้นงาน; 5—แผ่นฐานฟิกซ์เจอร์; 6—โต๊ะงานของเครื่องจักร
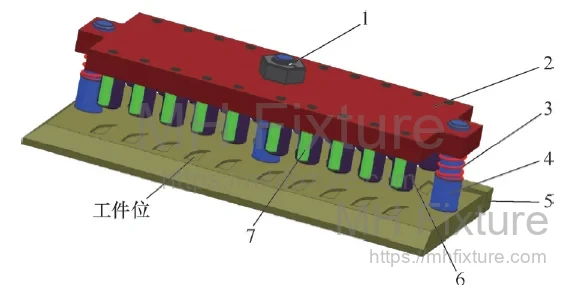 1—สกรูและน็อตจับยึด; 2—แผ่นประกบบน; 3—สปริงดันกลับ; 4—เสานำทาง;
5—แผ่นฐาน; 6—กลไกกดจับยึด; 7—บูชนำเจาะ
3. การออกแบบฟิกซ์เจอร์และหลักการทางวิศวกรรม
วัตถุประสงค์หลักคือการออกแบบฟิกซ์เจอร์ที่สามารถรองรับชิ้นงานได้ 20 ชิ้นสำหรับการทำงานพร้อมกัน กลไกการจับยึดช่วยให้สามารถล็อกหรือปลดชิ้นงานทั้ง 20 ชิ้นได้ผ่านการขันหรือคลายน็อตตัวกลางเพียงตัวเดียว
เพื่อเพิ่มประสิทธิภาพการเดินเครื่อง (Spindle uptime) ให้สูงสุด จึงได้มีการผลิตฟิกซ์เจอร์ที่เหมือนกันสองชุดเพื่อรองรับกลยุทธ์การเซ็ตอัพชิ้นงานภายนอกเครื่องจักร (External setup) ยิ่งไปกว่านั้น จุดเชื่อมต่อระหว่างฟิกซ์เจอร์กับโต๊ะงานของเครื่องจักรยังใช้กลไกระบุตำแหน่งแบบรวดเร็ว ซึ่งใช้สลักเกลียวเพียงตัวเดียวในการยึดขั้นสุดท้าย นอกจากนี้ยังมีการผสานรวมบูชนำเจาะเพื่อช่วยนำทางเครื่องมือตัดและป้องกันการเบี่ยงเบนหรืออาการดอกสว่านหนีศูนย์
3.1 รายละเอียดการออกแบบ
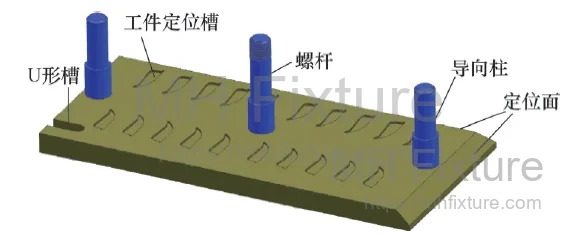
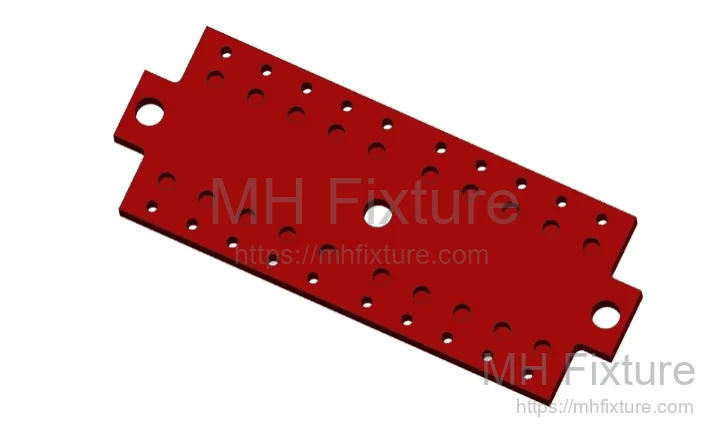
1. การออกแบบแผ่นฐาน (Base Plate) แผ่นฐาน (ดูรูปที่ 4) มีช่องระบุตำแหน่ง 20 ช่อง เพื่อรองรับค่าความคลาดเคลื่อนของงานหล่อ โปรไฟล์ของช่องจะถูกออกแบบให้ตรงกับรูปร่างภายนอกที่มีขนาดใหญ่ที่สุดของชิ้นงาน แต่เผื่อระยะกว้างขึ้น 0.2 มม. และมีความลึก 1 มม. การออกแบบนี้ช่วยแก้ปัญหาการระบุตำแหน่งสำหรับชิ้นงานหลายชิ้นพร้อมกัน ฐานนี้ประกอบด้วยเสานำทาง (Guide pillar) ทั้งด้านซ้ายและขวา พร้อมด้วยเพลาเกลียวตรงกลางสำหรับการสั่งงานจับยึด
2. การออกแบบแผ่นประกบบน (Top Plate) แผ่นประกบบน (ดูรูปที่ 5) ทำหน้าที่เป็นตัวรองรับการจับยึดหลัก ประกอบด้วย:
- รูตัน 20 รู สำหรับติดตั้งกลไกกดจับยึดแบบสปริง
- รูทะลุ 20 รู สำหรับติดตั้งบูชนำเจาะ
- รูนำทางสองรูด้านข้าง (สวมพอดีกับเสานำทาง) เพื่อให้มั่นใจในความแม่นยำของการเคลื่อนที่ในแนวดิ่งขณะทำการจับยึด
- รูหลบตรงกลางสำหรับสกรูจับยึดตัวหลัก
3. กลไกกดจับยึดแบบยืดหยุ่น (การชดเชยค่าความคลาดเคลื่อน) ความท้าทายหลักทางวิศวกรรมคือความคลาดเคลื่อนด้านขนาดของชิ้นงานหล่อดิบ (ความแตกต่างระดับมิลลิเมตร) แผ่นจับยึดแบบแข็งทั่วไปจะไม่สามารถล็อกชิ้นงานที่มีขนาดเล็กกว่าได้ หากชิ้นงานที่ใหญ่กว่าถูกกดจนสุดไปก่อน
เพื่อแก้ปัญหานี้ จึงได้ออกแบบกลไกกดจับยึดแบบยืดหยุ่น (ดูรูปที่ 6) ประกอบด้วย แกนกด ปลอกนำทาง สปริง และสลัก ในระหว่างจังหวะการกดจับยึด สปริงของแต่ละตำแหน่งจะยุบตัวแยกกันอย่างเป็นอิสระ ช่วยให้กลไกสามารถปรับตัวตามความผันแปรของความสูงได้ และทำให้มั่นใจว่าชิ้นงานทุกชิ้นถูกจับยึดอย่างแน่นหนาด้วยแรงกดที่เพียงพอ
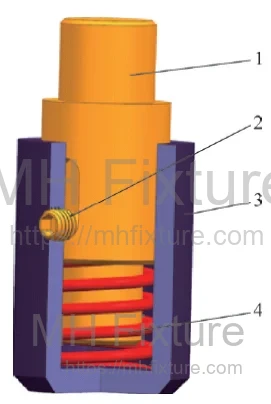 1—แกนกด (Plunger Post); 2—สลักยึด; 3—ปลอกนำทาง; 4—สปริงกด
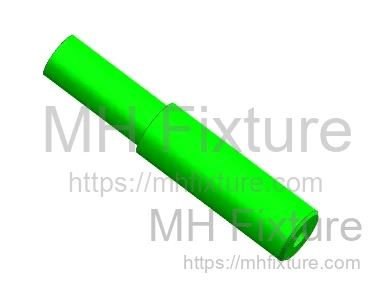
4. การเลือกบูชนำเจาะ (Drill Bushing) มีการใช้บูชนำเจาะชุบแข็ง (ดูรูปที่ 7) เพื่อควบคุมทิศทางของดอกสว่าน บูชเหล่านี้ผ่านการชุบแข็งที่ระดับ 50 HRC ซึ่งจะช่วยป้องกันการเบี่ยงเบนของเครื่องมือตัด (การหนีศูนย์) เพื่อให้มั่นใจว่าความแม่นยำของตำแหน่งรูตรงตามข้อกำหนดทางวิศวกรรม
5. สปริงดันกลับ (Return Springs) เพื่อให้การโหลดชิ้นงานทำได้ง่าย จึงมีการติดตั้งสปริงดันกลับบนเสานำทาง สปริงเหล่านี้จะยกแผ่นประกบบนขึ้นโดยอัตโนมัติเมื่อทำการคลายน็อตตัวกลาง ซึ่งจะสร้างพื้นที่ว่างสำหรับการนำชิ้นงานออก
6. ระบบระบุตำแหน่งแบบเปลี่ยนเร็ว (Quick-Change Positioning System) เพื่อลดเวลาหยุดทำงานระหว่างการสับเปลี่ยนฟิกซ์เจอร์ แผ่นฐานจึงถูกออกแบบให้มีผิวระบุตำแหน่งแบบทำมุมที่ด้านข้างสองด้าน และมีร่องรูปตัวยู (U-slot) ที่มุมฝั่งตรงข้าม (ดูรูปที่ 4)
- ฝั่งเครื่องจักร: มีการติดตั้งบล็อกระบุตำแหน่งยึดเข้ากับโต๊ะงานของเครื่องจักร
- การใช้งาน: เลื่อนฐานฟิกซ์เจอร์ให้ชนกับบล็อกระบุตำแหน่ง จากนั้นใช้น็อตตัวที (T-nut) และสลักเกลียวเพียงตัวเดียวในร่องรูปตัวยูเพื่อยึดฟิกซ์เจอร์ให้แน่น การออกแบบนี้ช่วยลดความจำเป็นในการตั้งศูนย์ด้วยไดอัลอินดิเคเตอร์ (Dial indicator) ทุกครั้งที่มีการสับเปลี่ยนชุดงาน
3.2 ขั้นตอนการปฏิบัติงาน
- การประกอบฟิกซ์เจอร์: ตามที่แสดงในรูปที่ 3 กลไกการกด 20 ชุด และบูชนำเจาะจะถูกติดตั้งลงในแผ่นประกบบน จากนั้นนำแผ่นประกบบนไปติดตั้งเข้ากับแผ่นฐานผ่านเสานำทางและสกรูตัวกลาง โดยมีสปริงดันกลับเป็นตัวรองรับ
- การเซ็ตอัพเครื่องจักร: ติดตั้งบล็อกระบุตำแหน่งสองชิ้นตามแนวแกน X (ด้านยาว) และหนึ่งชิ้นตามแนวแกน Y (ด้านสั้น) บนโต๊ะงานของเครื่องจักร อุปกรณ์เหล่านี้จะถูกปรับตั้งศูนย์ด้วยไดอัลอินดิเคเตอร์เพื่อให้ขนานกับแนวแกนของเครื่องจักร
- การติดตั้งฟิกซ์เจอร์: วางฟิกซ์เจอร์ที่ประกอบแล้วลงบนโต๊ะงาน ดันให้ชนกับบล็อกระบุตำแหน่ง และยึดให้แน่นผ่านร่องรูปตัวยู
- การบรรจุชิ้นงาน: วางชิ้นงาน 20 ชิ้นลงในช่องระบุตำแหน่ง ขันน็อตตัวกลางให้แน่นเพื่อกดแผ่นประกบบนลง กลไกสปริงแต่ละตัวจะจับยึดชิ้นงานแต่ละชิ้นอย่างมั่นคง (ดูรูปที่ 8)

- กระบวนการตัดเฉือน: โปรแกรม CNC จะดำเนินการเจาะรูตามรอบที่กำหนดไว้ (ดูรูปที่ 9)
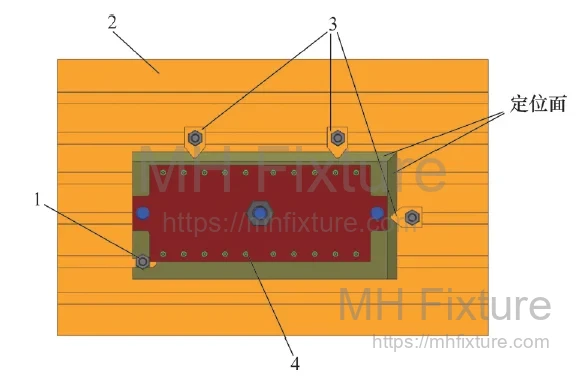 1—น็อตจับยึด; 2—โต๊ะงานของเครื่องจักร; 3—บล็อกระบุตำแหน่ง; 4—ชิ้นงาน
- การปรับปรุงรอบการทำงานให้เหมาะสม: ด้วยการใช้ฟิกซ์เจอร์สองชุดที่เหมือนกัน ผู้ปฏิบัติงานสามารถบรรจุชิ้นงานลงในฟิกซ์เจอร์ชุดที่สองในขณะที่ฟิกซ์เจอร์ชุดแรกกำลังอยู่ระหว่างการประมวลผล เมื่อรอบการทำงานสิ้นสุดลง จะสามารถสลับฟิกซ์เจอร์ได้ทันที การบริหารเวลาแบบ "ภายนอกควบคู่ภายในกระบวนการ" นี้รับประกันได้ว่าเครื่องจักรจะสามารถทำงานได้อย่างต่อเนื่องโดยไม่มีการหยุดชะงัก
4. บทสรุป
ฟิกซ์เจอร์แบบเปลี่ยนเร็วหลายตำแหน่งชุดนี้ได้รับการพิสูจน์แล้วในสายการผลิตจริง ว่าสามารถเพิ่มประสิทธิภาพการผลิตได้อย่างมหาศาล ด้วยการผสานรวมการจับยึดแบบกลุ่ม การชดเชยค่าความคลาดเคลื่อนด้วยกลไกสปริง และระบบสับเปลี่ยนฟิกซ์เจอร์ที่รวดเร็ว การออกแบบนี้จึงตอบโจทย์ความท้าทายหลักในการตัดเฉือนชิ้นงานหล่อได้อย่างสมบูรณ์แบบ
ประโยชน์หลัก ได้แก่:
- ลดเวลาเตรียมการ (Auxiliary Time): ลดเวลาสูญเปล่าในการเซ็ตอัพชิ้นงานและเปลี่ยนทูล
- ปรับปรุงหลักการยศาสตร์ (Ergonomics): ลดภาระแรงกายและลดความเหนื่อยล้าสำหรับผู้ปฏิบัติงานอย่างเห็นได้ชัด
- คุณภาพที่คงที่: การใช้บูชนำเจาะและแรงกดจับยึดที่สม่ำเสมอช่วยให้มั่นใจในค่าความแม่นยำซ้ำ (Repeatability) ที่เที่ยงตรง
สำหรับผู้ผลิตโรงงานอุตสาหกรรมที่กำลังมองหาแนวทางเพิ่มประสิทธิภาพให้สายการผลิต การนำระบบฟิกซ์เจอร์จับยึดแบบโมดูลาร์ดังกล่าวมาใช้ ถือเป็นกลยุทธ์ที่ผ่านการพิสูจน์แล้วว่าสามารถลดต้นทุนและเพิ่มขีดความสามารถในการผลิตได้อย่างเป็นรูปธรรม
หากท่านต้องการยกระดับประสิทธิภาพการผลิต หรือต้องการพัฒนาอุปกรณ์จับยึดสั่งทำพิเศษสำหรับชิ้นงานหล่อเฉพาะทาง ทีมวิศวกรอาวุโสของเราพร้อมให้คำปรึกษาทางเทคนิคและประเมินโซลูชันอย่างมืออาชีพ
กรุณา ติดต่อเรา เพื่อเริ่มต้นเส้นทางการเพิ่มประสิทธิภาพการผลิตไปพร้อมกับผู้เชี่ยวชาญทางเทคนิคของเรา