การเพิ่มประสิทธิภาพการออกแบบฟิกซ์เจอร์สำหรับเสื้อกระปุกพวงมาลัยยานยนต์: กรณีศึกษาเรื่องความแม่นยำและประสิทธิภาพ
การแมชชีนนิ่งเสื้อกระปุกพวงมาลัยอลูมิเนียมที่มีความซับซ้อนมักประสบปัญหาการบิดตัวและการจับยึดที่ยุ่งยาก กรณีศึกษานี้เจาะลึกการเปลี่ยนกระบวนการจากเครื่อง 5 แกน มาสู่การใช้เครื่อง HMC ร่วมกับฟิกซ์เจอร์แบบ Multi-station ที่ออกแบบพิเศษ ซึ่งช่วยรักษาความแม่นยำของมุม 16°±3' และลด Cycle Time ลงได้ถึง 50%
บทบรรณาธิการ บทความนี้วิเคราะห์คุณลักษณะทางวิศวกรรมของเสื้อกระปุกพวงมาลัยรถยนต์ (Steering Gear Housing) และนำเสนอโซลูชันการออกแบบฟิกซ์เจอร์ (Fixture) สำหรับกระบวนการแมชชีนนิ่งชิ้นงานอลูมิเนียมหล่อ โดยเจาะลึกขั้นตอนการเปลี่ยนผ่านจากการผลิตต้นแบบไปสู่การผลิตแบบ Mass Production พร้อมสรุปหลักการออกแบบสำคัญเพื่อลดการเสียรูป (Deformation) และเพิ่มกำลังการผลิตสูงสุด
1. บทนำ
เสื้อกระปุกพวงมาลัยเป็นชิ้นส่วนโครงสร้างที่สำคัญในระบบบังคับเลี้ยวของรถยนต์ ทำหน้าที่เชื่อมโยงการทำงานระหว่างพวงมาลัยและล้ออย่างแม่นยำ อีกทั้งยังเป็นฐานสำหรับติดตั้งตลับลูกปืน (Bearings), เฟืองตัวหนอน (Worm Gears) และเพลาส่งกำลัง หน้าที่ทางวิศวกรรมหลักประกอบด้วย:
- รับประกันความเที่ยงตรงในการจัดตำแหน่งตลับลูกปืน
- รักษาเจระยะห่างศูนย์กลาง (Center Distance) ระหว่างเฟืองตัวหนอนและเฟืองตามให้แม่นยำ เพื่อการส่งกำลังที่ราบรื่น
- เป็นจุดยึดที่แข็งแรงมั่นคงกับโครงรถ (Chassis)
ความแม่นยำทางเรขาคณิตของเสื้อกระปุกเกียร์มีความสำคัญอย่างยิ่งในการป้องกันการสึกหรอของชิ้นส่วนภายใน ยืดอายุการใช้งาน และรับประกันความแข็งเกร็ง (Rigidity) รวมถึงความไวในการตอบสนองของระบบบังคับเลี้ยว
ในขณะที่การผลิตสมัยใหม่นิยมใช้เครื่องจักร CNC แบบ 5 แกนเพื่อลดความยุ่งยากของทูลลิ่ง (Tooling) แต่โซลูชันนี้อาจไม่ใช่ทางเลือกที่คุ้มค่าที่สุดสำหรับการผลิตจำนวนมาก (Mass Production) การใช้ฟิกซ์เจอร์แบบพิเศษที่ซับซ้อนร่วมกับเครื่องกัดแนวนอน (Horizontal Machining Centers - HMC) มักให้ผลลัพธ์ที่ดีกว่าเครื่อง 5 แกนทั่วไป ทั้งในแง่ของ Cycle Time และต้นทุนการดำเนินงาน กรณีศึกษานี้แสดงให้เห็นว่าการออกแบบฟิกซ์เจอร์เฉพาะงาน ร่วมกับการใช้ทรัพยากรการผลิตที่มีอยู่ สามารถนำเสนอโซลูชันกระบวนการที่เหนือกว่าสำหรับชิ้นส่วนยานยนต์ได้อย่างไร
2. การวิเคราะห์ชิ้นงานและการวางแผนกระบวนการ
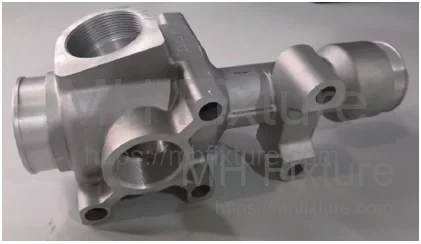
ชิ้นงานที่ศึกษาคือเสื้อกระปุกพวงมาลัยอลูมิเนียมอัลลอยด์ (รูปที่ 1) ซึ่งเป็นชิ้นงานหล่อฉีด (Die-cast) ที่มีรูปทรงไม่สม่ำเสมอ แต่มีความสม่ำเสมอสูงในขั้นเป็นชิ้นงานดิบ (Blank) ข้อกำหนดในการแมชชีนนิ่งครอบคลุม 4 ด้าน โดยมีด้านหนึ่งที่มีฟีเจอร์ที่ต้องเข้าทำมุมเอียง

ข้อกำหนดทางเทคนิคที่สำคัญ:
- พื้นที่การกัด: 4 ด้านที่แตกต่างกัน (ตามกรอบในรูปที่ 2) และรูเพลาตลับลูกปืน
- ค่าพิกัดความเผื่อ (Dimensional Tolerance): 0 ถึง 0.02 มม. สำหรับระนาบและรูเจาะ
- ความแม่นยำของมุม: พื้นผิวลาดเอียงต้องการความแม่นยำ 16° ±3'
- ค่าพิกัดความคลาดเคลื่อนของตำแหน่ง (Positional Tolerance): ระยะห่างระหว่างแกนรูเจาะบนพื้นผิวเอียงกับแกนแนวนอนอยู่ที่ 0 ถึง 0.05 มม.
กลยุทธ์กระบวนการผลิต: แม้ว่าค่า Tolerance จะไม่ได้แคบมากจนเกินไป แต่ความท้าทายอยู่ที่การกัดงานหลายด้านของชิ้นงานที่มีรูปทรงอิสระ (Irregular Workpiece)
- กลยุทธ์ 3 แกน: ต้องใช้การตั้งค่า (Setup) ถึง 4 ครั้ง/ฟิกซ์เจอร์ 4 ชุด ซึ่งจะสะสมค่าความคลาดเคลื่อนและเสียเวลาในการขนย้ายชิ้นงานมากเกินไป
- กลยุทธ์ 5 แกน: สามารถกัดงานจบใน Setup เดียว แต่ติดปัญหาค่าใช้จ่ายรายชั่วโมงของเครื่องจักรที่สูง และอัตราการขจัดเนื้อวัสดุ (MRR) ต่ำกว่า
- กลยุทธ์ที่เลือก (HMC): การใช้เครื่อง HMC ที่มีระบบเปลี่ยนพาเลท (Pallet Changer) ช่วยให้แบ่งกระบวนการเป็น 2 ขั้นตอน (Op 10 และ Op 20) วิธีนี้ทำให้สามารถผลิตได้อย่างต่อเนื่อง (Continuous Production) โดยผู้ปฏิบัติงานสามารถโหลดชิ้นงานขณะที่เครื่องกำลังทำงาน ซึ่งช่วยเพิ่มประสิทธิภาพได้มหาศาล
3. วิศวกรรมและการออกแบบฟิกซ์เจอร์
จากการวิเคราะห์กระบวนการ ได้แบ่งขั้นตอนการทำงานออกเป็นสองส่วน:
- Op 10 (ฟิกซ์เจอร์ 1): กัดผิวหน้า 1, 3 และ 4 (ผิวหน้าที่ตั้งฉากกัน) บนพาเลท A
- Op 20 (ฟิกซ์เจอร์ 2): กัดผิวหน้าเอียง (ผิวหน้า 2) บนพาเลท B
การออกแบบใช้โปรแกรม CimatronE เพื่อให้มั่นใจในการเชื่อมต่อข้อมูลระหว่าง CAD/CAM ได้อย่างสมบูรณ์
3.1 การออกแบบฟิกซ์เจอร์ 1: เสาทาวเวอร์แบบ Multi-Station
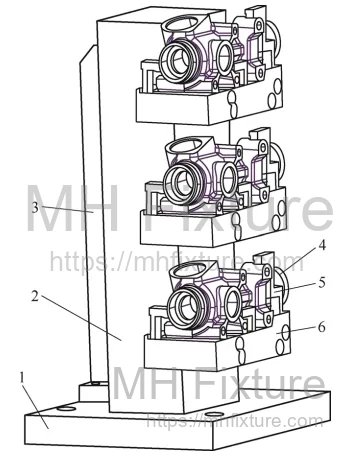
ฟิกซ์เจอร์ชุดที่ 1 ออกแบบมาเพื่อกัด 3 ผิวหน้าที่ตั้งฉากกันโดยอาศัยการหมุนแกน B ของเครื่อง HMC เพื่อให้ใช้ประโยชน์จากสปินเดิลได้สูงสุด ตัวฟิกซ์เจอร์จึงออกแบบเป็นเสาทรงสูง (Tombstone) ที่สามารถจับยึดชิ้นงานได้พร้อมกัน 3 ชิ้น การกำหนดค่านี้เป็นเอกลักษณ์ของ โซลูชันฟิกซ์เจอร์ HMC แบบกำหนดเอง ซึ่งได้รับการออกแบบมาเพื่อสร้างความสมดุลระหว่างความแข็งแกร่งสูงสุดและการโหลดชิ้นงานที่มีความหนาแน่นสูง
คุณสมบัติการออกแบบ:
- โครงสร้างแบบโมดูลาร์: ชิ้นส่วนต่างๆ กำหนดตำแหน่งด้วยสลักนำศูนย์ (Dowel Pins) และยึดด้วยโบลท์ความแข็งแรงสูง เพื่อความสะดวกในการซ่อมบำรุง
- ความแข็งเกร็งของโครงสร้าง (Rigidity): เสากลาง (ขนาด 100มม. x 80มม. x 420มม.) เสริมด้วยครีบและยึดติดกับแผ่นฐานด้วยพินขนาด มม. และโบลท์ M12 เพื่อต้านทานแรงตัด
- หลักการกำหนดตำแหน่ง 6 จุด (3-2-1 Principle): เนื่องจากชิ้นงานเป็นงานหล่อที่ยังไม่มี Datum ที่ผ่านการกัดมาก่อน จึงใช้หลักการ "3-2-1" โดยอาศัยจุดสัมผัสเป้าหมาย (รูปที่ 4):
- Datum หลัก (3 จุด): ปุ่มนูน 3 จุดบนแผ่นรองรับทำหน้าที่กำหนดระนาบการวาง จำกัด 3 องศาอิสระ (DOF)
- Datum รอง (2 จุด): ตัวหยุด (Stop blocks) 2 จุดบนเสา จำกัดการหมุนและการเคลื่อนที่แนวหน้า-หลัง
- Datum ที่สาม (1 จุด): ตัวหยุดด้านข้าง จำกัดการเคลื่อนที่ด้านข้าง

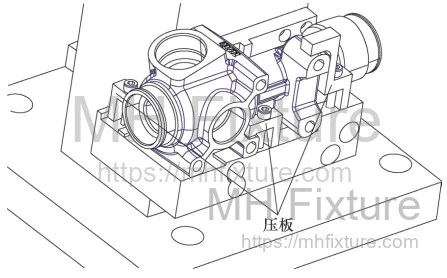
กลยุทธ์การจับยึด (Clamping Strategy): เพื่อป้องกันการบิดตัว (Deformation) ในงานหล่ออลูมิเนียมผนังบาง แรงจับยึดจะต้องกระทำในทิศทางตรงกันข้ามกับจุดรองรับโดยตรง ชุดแคลมป์ 3 ชุดถูกวางตำแหน่งให้จุดกดทับตรงกับปุ่มรองรับพอดี (รูปที่ 5) เพื่อหักล้างโมเมนต์ดัด
3.2 การออกแบบฟิกซ์เจอร์ 2: การกัดงานมุมเอียง
ฟิกซ์เจอร์ชุดที่ 2 จัดการกับผิวหน้าเอียง (กรอบที่ 2 ในรูปที่ 2) ซึ่งต้องการความแม่นยำ 16° ±3' และค่า Tolerance ตำแหน่งรูเจาะที่ 0.05 มม.
วิธีการกำหนดตำแหน่ง (Locating Method): ชิ้นงานจะถูกกำหนดตำแหน่งโดยใช้วิธี "1 ระนาบ, 2 พิน" (One Plane, Two Pins) โดยอ้างอิงจากผิวที่ผ่านการกัดมาแล้วใน Op 10
- การกำหนดระนาบ: ผิวหน้าที่กัดใน Op 10 จะวางแนบกับฐานฟิกซ์เจอร์ จำกัด 3 DOF (การเคลื่อนที่แนว Z, การหมุนรอบแกน X/Y)
- การกำหนดตำแหน่งด้วยพิน: รู Datum ช่วย 2 รู (ที่เจาะเตรียมไว้ใน Op 10) จะสวมเข้ากับพินกลม (Round pin) 1 ตัว และพินข้าวหลามตัด (Diamond pin) 1 ตัว ซึ่งจะจำกัดการเคลื่อนที่แนว X/Y และการหมุนรอบแกน Z
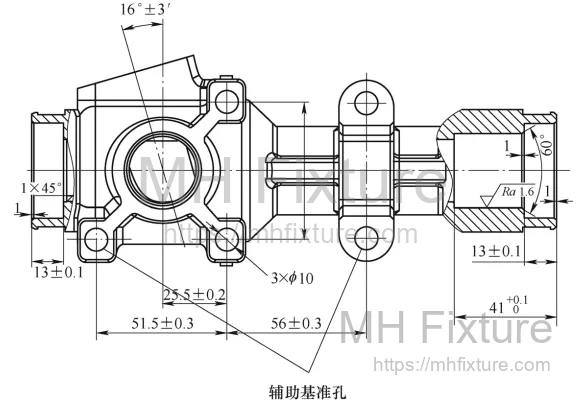
การควบคุมความแม่นยำของมุม: แทนที่จะใช้การเคลื่อนที่ของแกนเครื่องจักรเพื่อสร้างมุมเอียง ฟิกซ์เจอร์ถูกกัดให้มีมุมเอียง 16° มาในตัวเทียบกับแกน X ของเครื่องจักร วิธีนี้ช่วยให้สามารถเดินกัดแบบ Linear Interpolation ได้ง่ายและแม่นยำกว่า
การตรวจสอบค่า Tolerance: เพื่อให้มั่นใจว่าเป็นไปตามค่าความเผื่อของมุม ±3':
- ระยะห่างระหว่างพินกำหนดตำแหน่งคือ มม.
- ช่องว่าง (Clearance) ระหว่างพิน ( มม.) และรู Datum ถูกกำหนดให้เป็นแบบสวมพอดีที่มีการควบคุม
- การคำนวณ: ความเบี่ยงเบน 3 ลิปดา (3') บนความยาว 107.5 มม. จะเท่ากับการกระจัดในแนวดิ่งประมาณ มม.
- การรักษาช่องว่างระหว่างพิน/รูให้อยู่ภายใน 0.03 มม. และควบคุมเรขาคณิตของฟิกซ์เจอร์อย่างเคร่งครัด จะทำให้ความคลาดเคลื่อนของมุมอยู่ภายในช่วง ±0.094 มม. ที่ยอมรับได้อย่างแน่นอน

4. การเปรียบเทียบกระบวนการและการวิเคราะห์ ROI
4.1 สถานการณ์ A: การกัดด้วยเครื่อง 5 แกน (การผลิตชิ้นงานต้นแบบ)
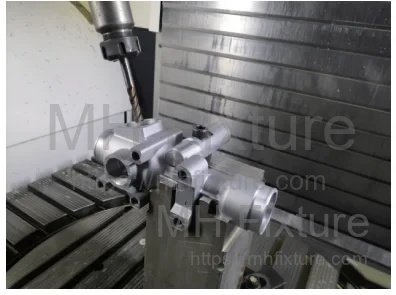
ดังที่แสดงในรูปที่ 8 ชิ้นงานสามารถกัดเสร็จได้ในการจับยึดครั้งเดียว
- ข้อดี: ฟิกซ์เจอร์เรียบง่าย, ความแม่นยำทางทฤษฎีสูง, ลดความต้องการทักษะของผู้ปฏิบัติงาน
- ข้อเสีย: ปริมาณการผลิตต่ำ (Low Throughput), ต้นทุนเครื่องจักรต่อชั่วโมงสูง, Cycle time ประมาณ 12 นาที/ชิ้น และเครื่องต้องหยุดทุกครั้งที่มีการโหลดชิ้นงาน
4.2 สถานการณ์ B: เครื่อง HMC พร้อมฟิกซ์เจอร์เฉพาะทาง (การผลิต Mass Production)
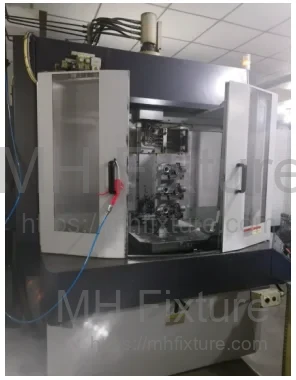
ดังที่แสดงในรูปที่ 9 ฟิกซ์เจอร์ที่ปรับแต่งพิเศษช่วยให้สามารถผลิตเป็นชุด (Batch processing) ได้
- ข้อดี: ประสิทธิภาพสูง, ต้นทุนต่อหน่วยต่ำ, คุณภาพสม่ำเสมอ
- ข้อเสีย: ต้นทุนเริ่มต้นในการออกแบบและผลิตทูลลิ่งสูงกว่า
4.3 บทสรุปด้านประสิทธิภาพ
- เครื่อง HMC: ผลิตชิ้นงาน 3 ชิ้นใน 20 นาที (~6.7 นาที/ชิ้น) ระบบเปลี่ยนพาเลทช่วยให้สามารถโหลด/ถอดชิ้นงานได้ในขณะที่เครื่องกำลังกัดงาน (Masked time)
- เครื่อง 5 แกน: ผลิต 1 ชิ้นใน 12 นาที โดยไม่สามารถซ้อนเวลาระหว่างการโหลดงานได้
- ผลลัพธ์: โซลูชัน HMC ช่วยลด Cycle Time ได้เกือบ 50% และใช้เครื่องจักรที่มีต้นทุนต่ำกว่า จึงเป็นทางเลือกที่เหนือกว่าสำหรับการผลิตในปริมาณมาก
5. สรุปทางวิศวกรรม
- การตรวจสอบสมรรถนะ: การออกแบบฟิกซ์เจอร์ที่นำไปใช้งานจริงพิสูจน์แล้วว่ามีความแข็งแรง มีประสิทธิภาพ และสามารถรักษาความแม่นยำของมุม 16° ±3' รวมถึงค่า Tolerance ตำแหน่ง 0.05 มม. ได้อย่างสม่ำเสมอในสภาพแวดล้อมการผลิตจริง
- แนวทางการออกแบบสำหรับงานหล่ออลูมิเนียม:
- จุดรองรับ 3 จุด (3-Point Support): ควรให้ความสำคัญกับ Datum หลักแบบ 3 จุดเสมอสำหรับงานหล่อดิบ เพื่อป้องกันการโยกคลอนและความไม่มั่นคง
- แนวแรงในการจับยึด: แรงแคลมป์ต้องตรงกับจุดรองรับ หากวางตำแหน่งไม่ตรงกันจะทำให้เกิดการเสียรูปแบบยืดหยุ่น (Elastic Deformation) ระหว่างการกัด ซึ่งจะกลายเป็นความผิดพลาด (Spring-back error) เมื่อคลายแคลมป์ออก
- พื้นที่สัมผัสน้อยที่สุด: จุดรองรับควรมีพื้นที่ผิวสัมผัสน้อยที่สุด เพื่อให้แน่ใจว่าการสัมผัสเป็นไปอย่างสมบูรณ์ (Positive contact) และหลีกเลี่ยงการรบกวนจากความขรุขระของผิวงานหล่อ
สำหรับผู้ผลิตที่ต้องการลดรอบเวลาการทำงานและรักษาความแม่นยำให้คงที่ในลักษณะเดียวกัน MH Fixture นำเสนอ การออกแบบฟิกซ์เจอร์ยานยนต์แบบกำหนดเอง โดยผู้เชี่ยวชาญ ซึ่งปรับให้เข้ากับรูปทรงที่ซับซ้อนและความต้องการในการผลิตจำนวนมาก