กลยุทธ์การจับยึดความแม่นยำสูงสำหรับการกัดแผ่นอลูมิเนียมผนังบาง
ชิ้นงานอลูมิเนียมผนังบางมักเกิดการบิดตัวระหว่างการกัด (Milling) เนื่องจากความแข็งเกร็งต่ำและแรงเค้นจากการจับยึด กรณีศึกษานี้เจาะลึกวิธีการจับยึดแบบแกน (Axial Clamping) ที่แม่นยำโดยใช้สกรูหัวฝังและกลยุทธ์การกินลึกต่ำเพื่อขจัดการบิดเบี้ยว กระบวนการนี้สามารถคุมค่าความคลาดเคลื่อนของความหนาได้ภายใน 0.015 มม. และความขนาน 0.02 มม. สำหรับชิ้นส่วนออปติคอลที่ซับซ้อน
บทนำ
ในการผลิตชิ้นส่วนออปติคอลและอากาศยานความแม่นยำสูง การออกแบบชิ้นส่วนโครงสร้างผนังบางมุ่งเน้นที่การลดน้ำหนักในขณะที่ยังคงความแข็งแรงของโครงสร้าง อย่างไรก็ตาม การตัดเฉือน (Machining) ชิ้นส่วนเหล่านี้ถือเป็นความท้าทายทางวิศวกรรมอย่างมาก
บทความนี้วิเคราะห์กระบวนการทางวิศวกรรมสำหรับแหวนรองเลนส์ (Lens Barrel Spacer) ผนังบางความแม่นยำสูง โดยเน้นแก้ปัญหาการบิดตัวจากการจับยึดและเสถียรภาพของมิติในระหว่างกระบวนการกัด (Milling)
ข้อมูลจำเพาะของกรณีศึกษา:
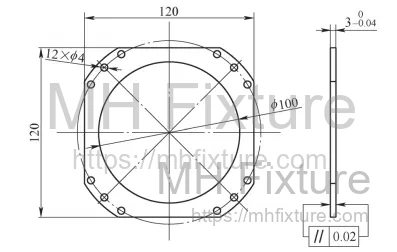
- ชิ้นส่วน: แหวนรองปรับโฟกัสกระบอกเลนส์ (Lens Barrel Focusing Spacer)
- วัสดุ: อลูมิเนียมอัลลอยด์ 2A12-T4 (ตระกูล Al-Cu-Mg)
- มิติ: ความหนาหลังเสร็จสิ้น 3 มม.
- ระยะเผื่อ (Stock Allowance): 0.5 มม.
- ลักษณะทางเรขาคณิต: ปากรูลบมุม (Chamfer) 0.3 มม., ผนังด้านข้างโค้ง
- คุณภาพผิว: ต้องการความเรียบผิวสูง
เนื่องจากโครงสร้างวงกลมมีความแข็งเกร็ง (Rigidity) ต่ำและวัสดุมีความเหนียว วิธีการจับยึดแบบมาตรฐานมักส่งผลให้เกิดความคลาดเคลื่อนทางเรขาคณิตเกินกว่าพิกัดความเผื่อ (Tolerance) ที่กำหนด
การวิเคราะห์กระบวนการและความท้าทาย
ข้อจำกัดของวัสดุและเรขาคณิต
แหวนรองมีความหนาเพียง 3 มม. แม้ว่าการเจียรราบ (Surface Grinding) จะเป็นวิธีที่นิยมสำหรับงานที่ต้องการความเรียบสูง แต่ไม่เหมาะสมสำหรับงานนี้เนื่องจากสองปัจจัยหลัก:
- คุณสมบัติของวัสดุ: อลูมิเนียม 2A12 เป็นโลหะนอกกลุ่มเหล็กที่มีความเหนียว หินเจียรมักเกิดการ "อุดตัน" (Loading) ซึ่งทำให้หินเจียรเสียความคมและทำให้ผิวชิ้นงานเสียหาย
- ข้อจำกัดในการยึดจับ: อลูมิเนียมไม่มีแม่เหล็ก จึงไม่สามารถใช้โต๊ะแม่เหล็ก (Magnetic Chuck) ได้ นอกจากนี้ โครงสร้างผนังบางไม่สามารถทนต่อแรงดูดสุญญากาศหรือแรงกดเชิงกลของเครื่องเจียรราบมาตรฐานโดยไม่เกิดการแอ่นตัว
ข้อจำกัดของการจับยึดงานกัดแบบดั้งเดิม
แม้การกัดจะเป็นกระบวนการที่จำเป็น แต่ฟิกซ์เจอร์ทั่วไปไม่สามารถรับประกันเสถียรภาพได้:
- ปากกาจับงาน (Vise Clamping): การใช้แรงบีบในแนวรัศมีทำให้วงแหวนผนังบางเกิดการโก่งตัวหรือเปลี่ยนรูปอย่างยืดหยุ่น ซึ่งส่งผลให้เกิดข้อผิดพลาดแบบ "คืนตัว" (Spring-back) หลังจากคลายการจับยึด
- แคลมป์กด/สเต็ปบล็อก (Toe Clamps/Step Blocks): แม้จะให้แรงกดในแนวแกน แต่แคลมป์เหล่านี้ขวางทางเดินมีดสำหรับการปาดหน้า ทำให้ต้องแบ่งขั้นตอนการตัดเฉือน (ย้ายตำแหน่งแคลมป์ระหว่างทำงาน) ซึ่งย่อมสร้างรอยต่อและส่งผลเสียต่อความขนาน
ทางแก้: วิธีการจับยึดแบบแกนด้วยสกรูหัวฝัง
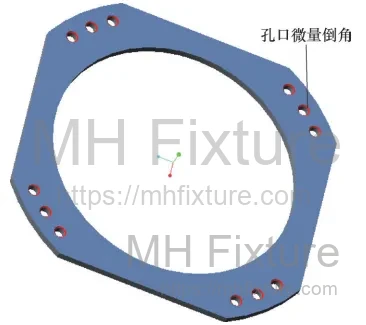
1. หลักการทางวิศวกรรม
เพื่อขจัดการบิดเบี้ยวในแนวรัศมีและสิ่งกีดขวางทางเดินมีด กระบวนการนี้ใช้ การจับยึดแบบแกนผ่านสกรูหัวฝัง (Countersunk Screws) การออกแบบใช้ประโยชน์จากรูปทรงที่มีอยู่ของชิ้นงาน โดยเฉพาะการลบมุม (Chamfer) ขนาด ที่รูทะลุทั้งสี่รู
ด้วยการใช้สกรูหัวเรียบ (Flat-head screws) แรงจับยึดจะถูกส่งผ่านพื้นผิวที่ลบมุมในแนวแกน สิ่งสำคัญคือหัวสกรูจะจมอยู่ต่ำกว่าระยะเผื่อการตัดเฉือน ทำให้หัวกัดปาดหน้า (Face Mill) สามารถเดินผ่านผิวหน้าทั้งหมดได้โดยไม่สะดุด
2. การออกแบบฟิกซ์เจอร์
การตั้งค่าประกอบด้วยแผ่นเพลทฟิกซ์เจอร์เฉพาะ (รูปที่ 3) ซึ่งมีคุณสมบัติดังนี้:
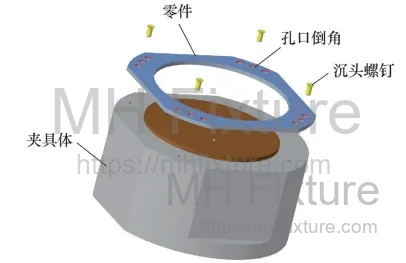
- ระนาบอ้างอิง: พื้นผิวที่ผ่านการเจียรละเอียดเพื่อประกบกับผิวด้านล่างของชิ้นงาน
- ตำแหน่งแนวรัศมี: ใช้แกนกลางหรือพินเพื่อกำหนดศูนย์กลางชิ้นงาน
- การยึดแนวแกน: มีรูต๊าปเกลียวสี่รูที่ตรงกับตำแหน่งรูของชิ้นงาน
โซลูชันจากผู้เชี่ยวชาญ: กำลังประสบปัญหากับการยึดจับชิ้นงานที่ซับซ้อนอยู่หรือไม่? พบกับ บริการออกแบบจิ๊กและฟิกซ์เจอร์แบบกำหนดเอง ของเรา เพื่อเพิ่มความเสถียรในการผลิตของคุณ
หัวสกรูจะสัมผัสกับรอยลบมุมที่เตรียมไว้ เมื่อขันสกรูแน่น หัวเทเปอร์จะส่งแรงกดลง ยึดชิ้นงานเข้ากับพื้นผิวอ้างอิงโดยไม่สร้างแรงบีบอัดในแนวรัศมี
3. ขั้นตอนการตัดเฉือน
ขั้นตอนการทำงานที่ปรับปรุงแล้วมีดังนี้:
-
การสอบเทียบฟิกซ์เจอร์: ติดตั้งฟิกซ์เจอร์บนโต๊ะเครื่องจักร (เช่น เครื่องกัดแนวตั้ง) ตรวจสอบความเรียบของพื้นผิวอ้างอิงโดยใช้ไดอัลเกจ (Dial Indicator)
-
การเตรียมชิ้นงาน: กัดรูจับยึดทั้งสี่รูล่วงหน้าด้วยการลบมุมที่ใหญ่ขึ้นเล็กน้อย (0.35–0.40 มม.) เพื่อรองรับสกรูจับยึด ตรวจสอบให้แน่ใจว่าความลึกของการลบมุมทำให้หัวสกรูอยู่ ต่ำกว่า ความลึกในการตัดที่ตั้งใจไว้
-
การติดตั้ง: ทำความสะอาดพื้นผิวสัมผัสทั้งหมด วางชิ้นงานบนตัวระบุตำแหน่งกลาง
-
การจับยึด: ใส่สกรูหัวฝังและขันให้แน่นในรูปแบบกากบาทเพื่อให้แรงกดกระจายตัวสม่ำเสมอ
-
กลยุทธ์การกัด (กินลึกต่ำ): ทำการปาดหน้าด้วยความลึกในการตัดระดับไมโคร (0.05–0.15 มม. ต่อรอบ)
- หมายเหตุ: การใช้ระยะกินลึก (DOC) ต่ำมีความสำคัญมากสำหรับแผ่นบาง ช่วยลดแรงตัดและการขยายตัวจากความร้อน
-
การถอดและทำซ้ำ: สำหรับความต้องการความแม่นยำสูง อาจต้องพลิกชิ้นงานและจับยึดใหม่
หลักการลด "Error Copy": ด้วยการใช้การกัดหลายรอบโดยมีการกินเนื้องานน้อยที่สุด กระบวนการนี้จะลดปรากฏการณ์ "Error Copy" (การที่การแอ่นตัวของชิ้นงานสะท้อนความไม่สม่ำเสมอของพื้นผิวก่อนหน้า) การตัดเฉือนระดับไมโครซ้ำๆ จะค่อยๆ ขจัดการเปลี่ยนรูปยืดหยุ่น ส่งผลให้ได้พื้นผิวที่เรียบ
การตรวจสอบกระบวนการและผลลัพธ์
วิธีการนี้ได้รับการตรวจสอบบนเครื่องกัดแนวตั้ง X52K โดยใช้หัวกัดปาดหน้าขนาด 160 มม.
ตารางที่ 1: พารามิเตอร์การตัดเฉือนสำหรับแหวนรอง
| พารามิเตอร์ | การตั้งค่า | หมายเหตุ |
|---|---|---|
| ประเภทเครื่องมือ | หัวกัดปาดหน้า มม. | ความแข็งเกร็งสูง ครอบคลุมพื้นที่กว้าง |
| ความเร็วรอบแกนหมุน () | 300 - 450 rpm | ความเร็วปานกลางเพื่อป้องกันการสั่นสะเทือน |
| อัตราป้อน () | 20 - 30 มม./นาที | อัตราป้อนต่ำเพื่อคุณภาพผิว |
| ความลึกในการตัด () | 0.05 - 0.10 มม. | การตัดระดับไมโครเพื่อลดแรงเค้น |
ข้อมูลการตรวจสอบ
การตรวจสอบหลังกระบวนการยืนยันประสิทธิภาพของวิธีการจับยึดแบบสกรูหัวฝัง:
- ความแม่นยำด้านมิติ: ความหนา 3 มม. ถูกควบคุมให้มีค่าความคลาดเคลื่อนไม่เกิน 0.015 มม.
- ค่าความเผื่อทางเรขาคณิต: ความขนานระหว่างพื้นผิวทั้งสองถูกควบคุมให้อยู่ภายใน 0.02 มม.
- ความเรียบผิว: เป็นไปตามข้อกำหนด
บทสรุป
การตัดเฉือนแผ่นบางโลหะนอกกลุ่มเหล็กต้องใช้วิธีคิดที่แตกต่างจากการจับยึดมาตรฐาน สำหรับแหวนรองอลูมิเนียม 2A12 การจับยึดแนวรัศมีทั่วไปและการใช้แม่เหล็กไม่สามารถใช้งานได้
ด้วยการใช้ เทคนิคการจับยึดแบบแกนโดยใช้สกรูหัวฝัง ผู้ผลิตสามารถยึดชิ้นงานได้อย่างมั่นคงและสามารถปาดหน้าได้ทั่วถึงในการตั้งค่าเดียว เมื่อรวมกับกลยุทธ์การตัดเฉือนแรงเค้นต่ำ วิธีนี้สามารถแก้ปัญหาการบิดตัวและการควบคุมพิกัดความเผื่อในชิ้นส่วนออปติคอลความแม่นยำสูงได้อย่างมีประสิทธิภาพ
กำลังเผชิญกับความท้าทายในการตัดเฉือนที่คล้ายกันหรือไม่? ติดต่อทีมงาน MH Fixture วันนี้ เพื่อหารือเกี่ยวกับความต้องการด้านการผลิตที่แม่นยำของคุณ